Pick-and-Place on OMY with GraspNet and Gemini
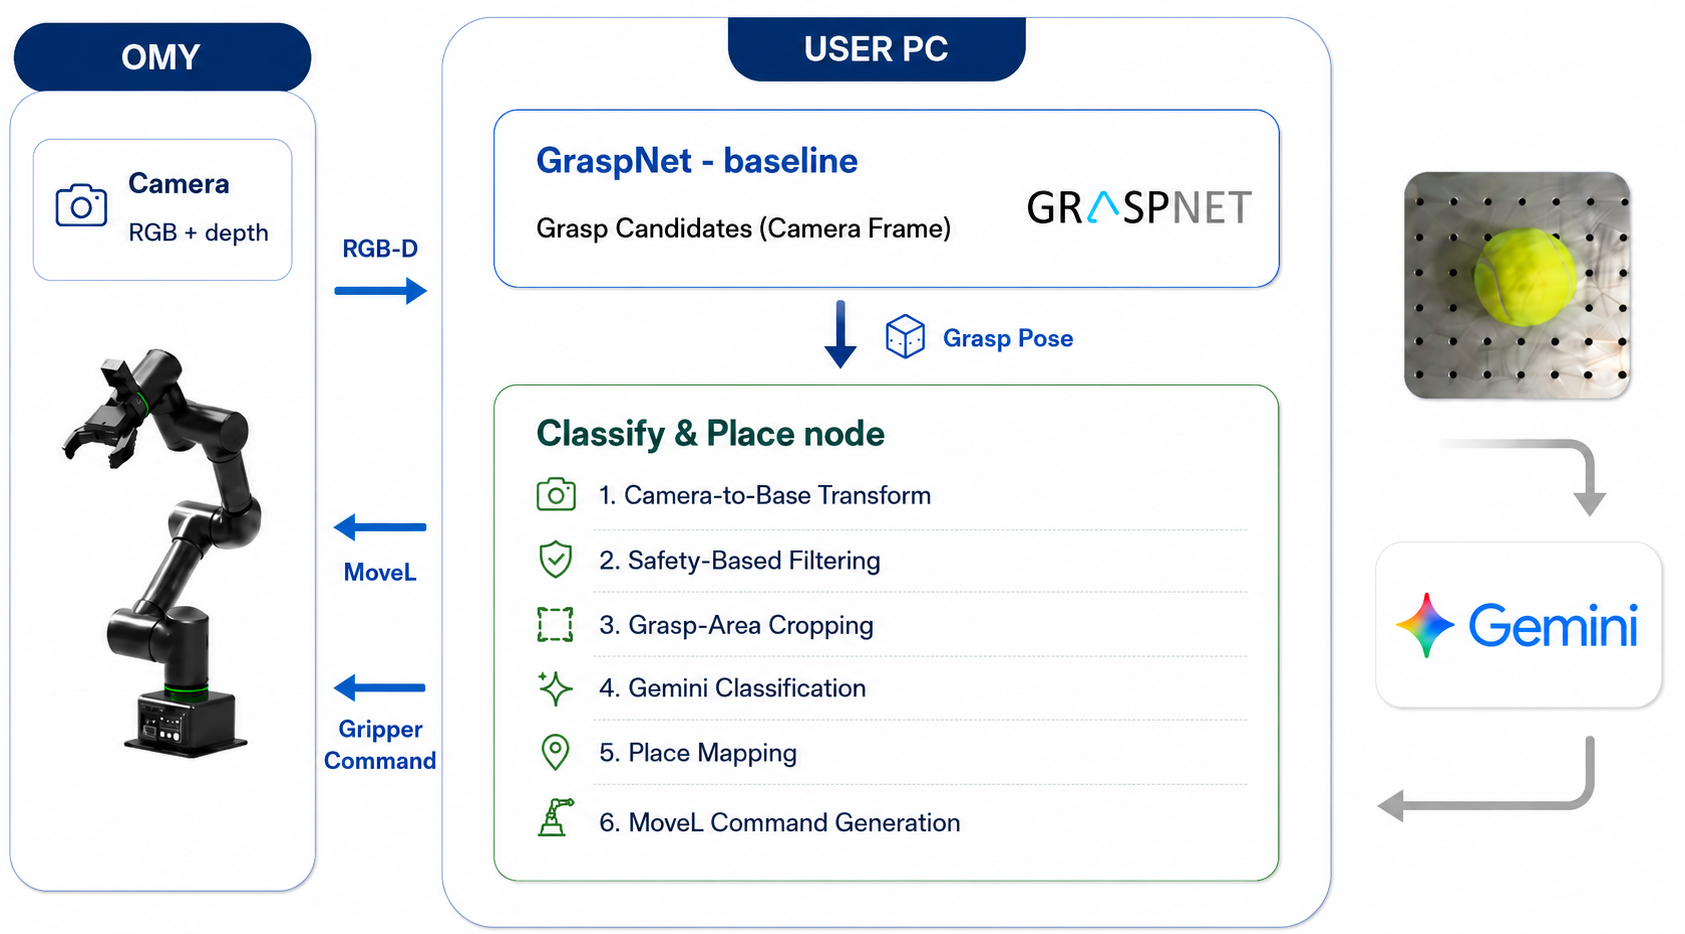
Combine GraspNet point cloud grasp inference and Gemini object classification for pick-and-place on OMY.
Technical stories about OMY.
모든 태그 보기2개의 스토리
Combine GraspNet point cloud grasp inference and Gemini object classification for pick-and-place on OMY.
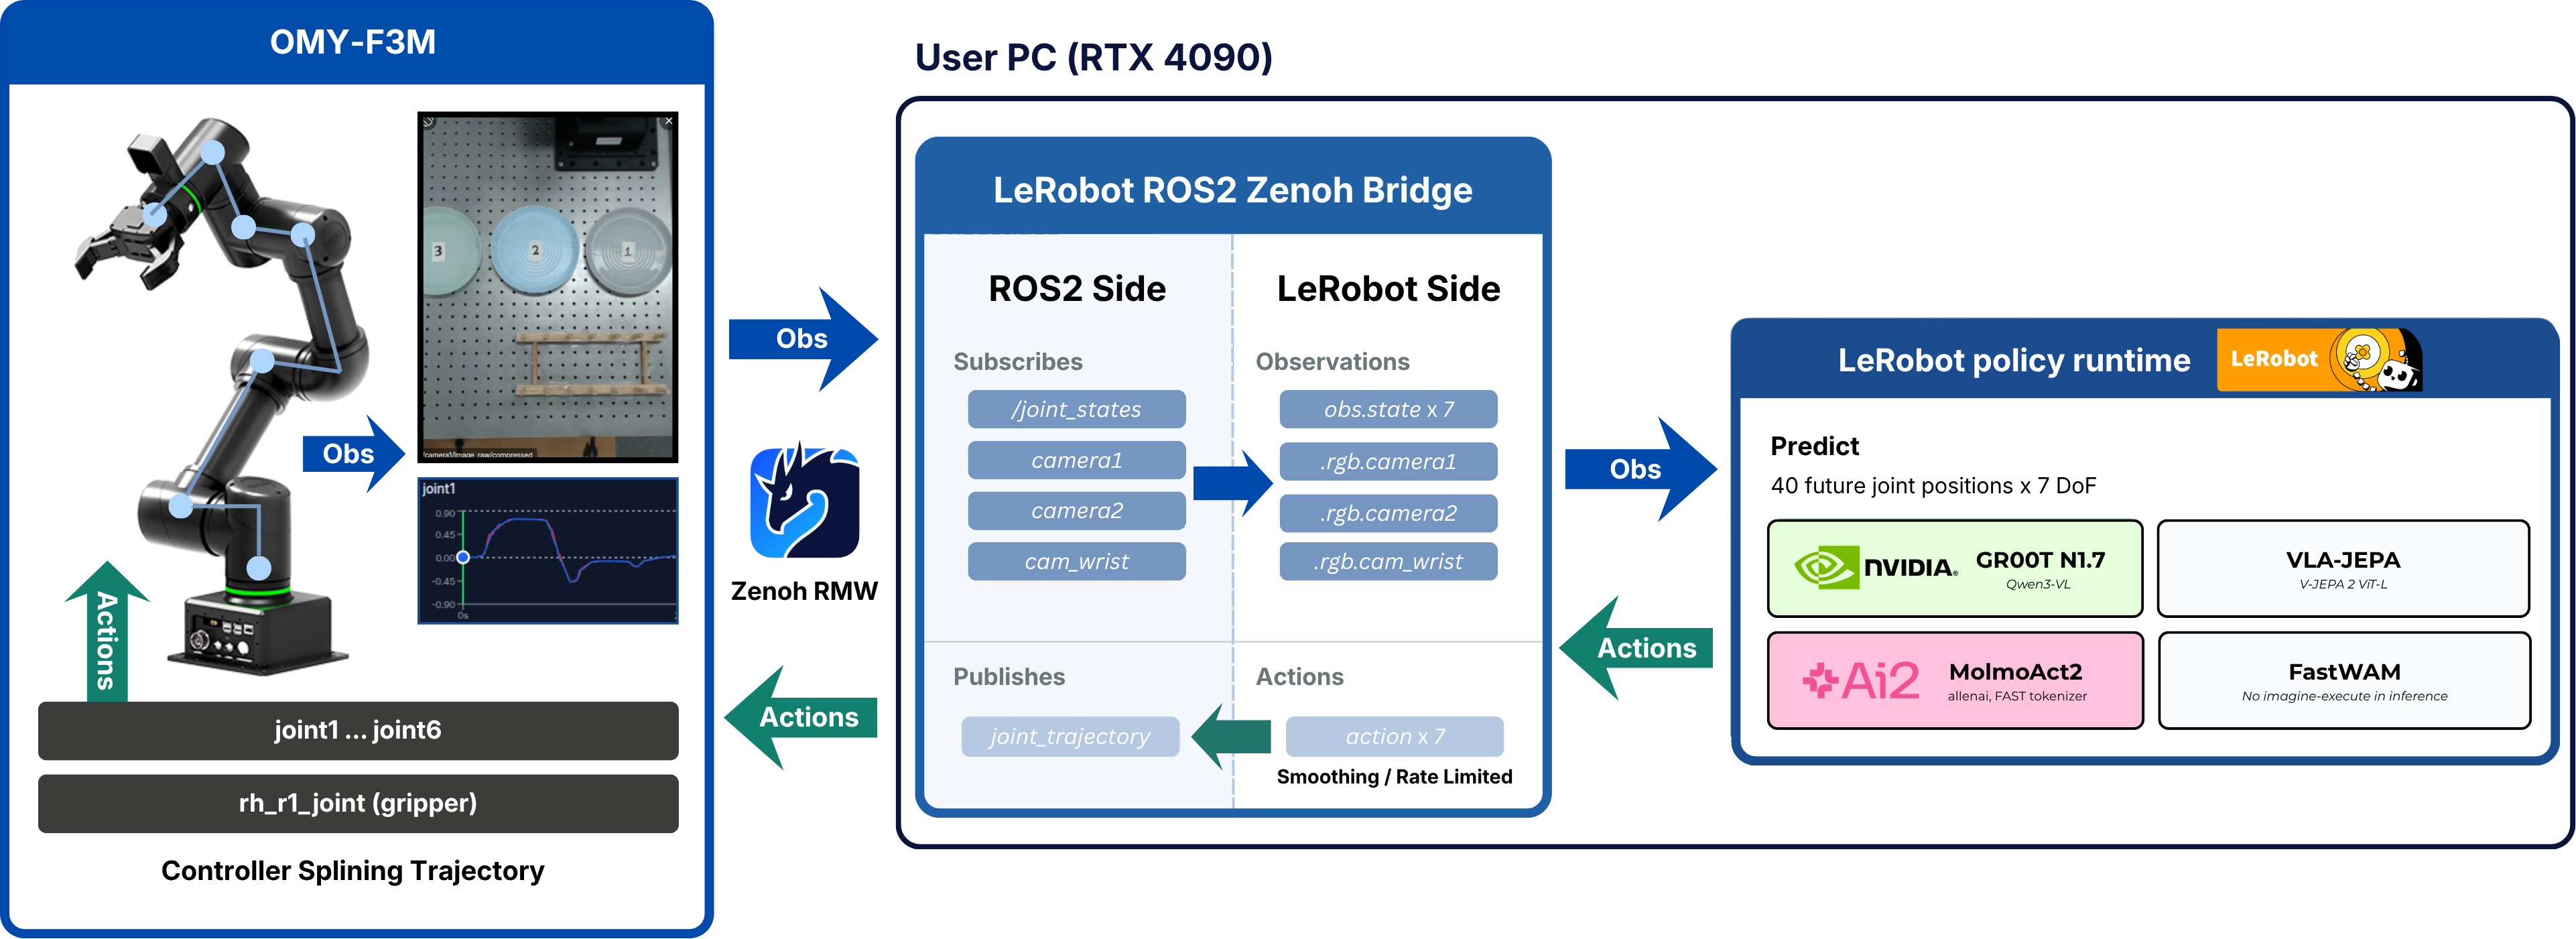
Run GR00T N1.7, MolmoAct2, VLA-JEPA, and FastWAM on OMY with LeRobot and a ROS 2 Zenoh bridge.