커뮤니티 쇼케이스
: 사용자들의 영감을 주는 프로젝트
DYNAMIXEL 생태계는 사용자들의 창의성과 혁신으로 성장합니다. 전 세계 연구자, 대학, 기업이 개발한 오픈소스 프로젝트를 소개합니다. DYNAMIXEL 액추에이터의 다양한 활용 사례와 로봇 기술의 가능성을 확인해 보세요.
동료 개발자들이 DYNAMIXEL 기술로 미래를 만들어 가는 방법을 살펴보세요. 많은 프로젝트가 Powered by DYNAMIXEL로 구동됩니다.
아래 링크에서도 다양한 DYNAMIXEL 프로젝트를 확인할 수 있습니다.
휴머노이드·보행 로봇
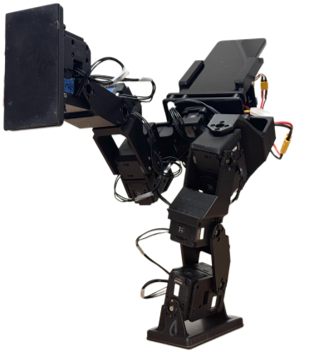
PhoneBot
개발: UCLA Robotics & Mechanisms Laboratory (RoMeLa)
스마트폰을 센싱, 연산과 상호작용에 활용하는 휴머노이드 플랫폼입니다. DYNAMIXEL XL430-W250-T 액추에이터 13개로 다리와 몸통을 구동하며, 보행, 시각 기반 사람 추종과 이동형 원격 소통을 지원합니다.
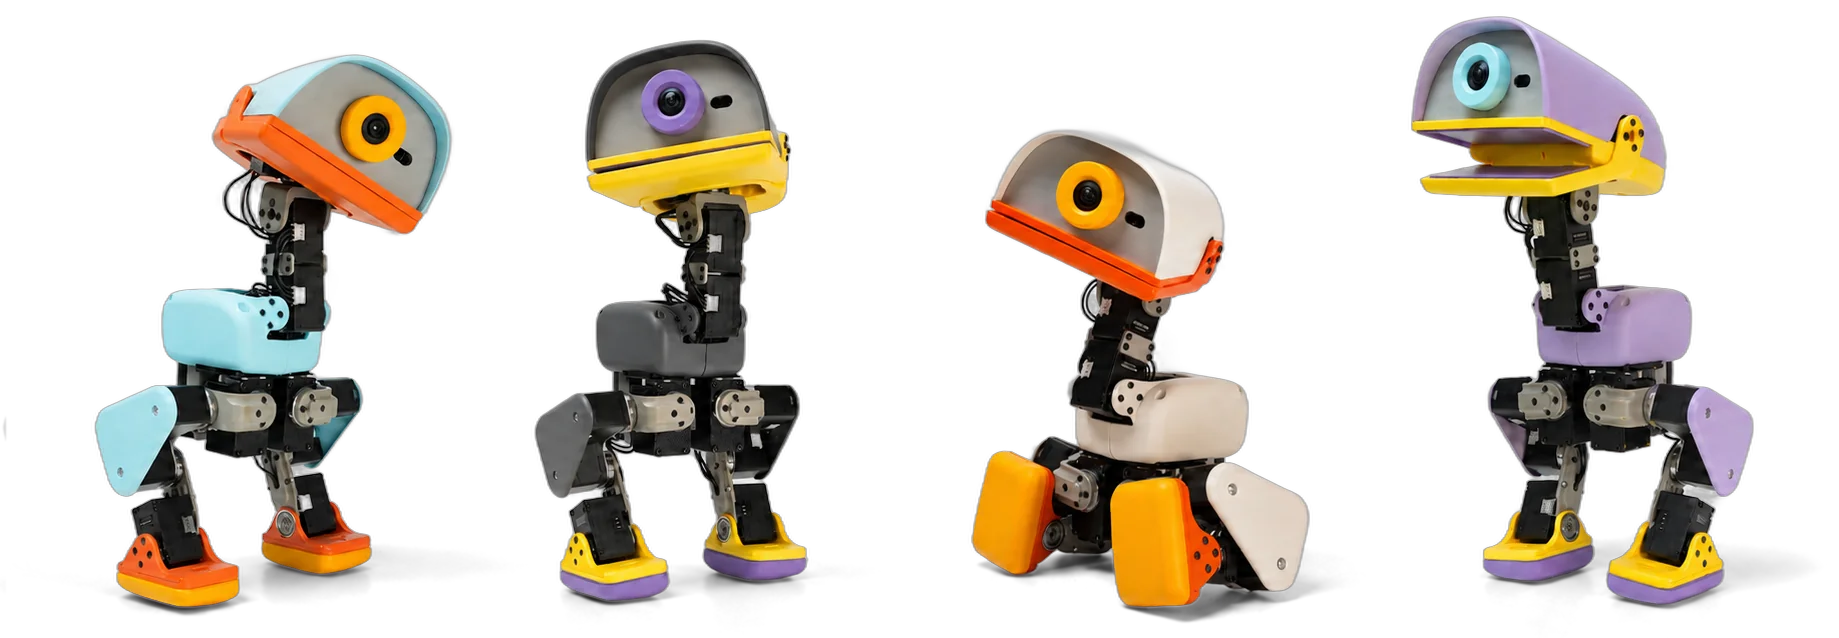
Micro Duck
개발: Pollen Robotics
Microduck은 DYNAMIXEL 액추에이터 15개를 사용하는 높이 25cm의 이족보행 로봇입니다. 오픈소스 소프트웨어와 강화학습 도구를 통해 시뮬레이션에서 행동을 학습하고 실제 로봇에 적용할 수 있습니다.
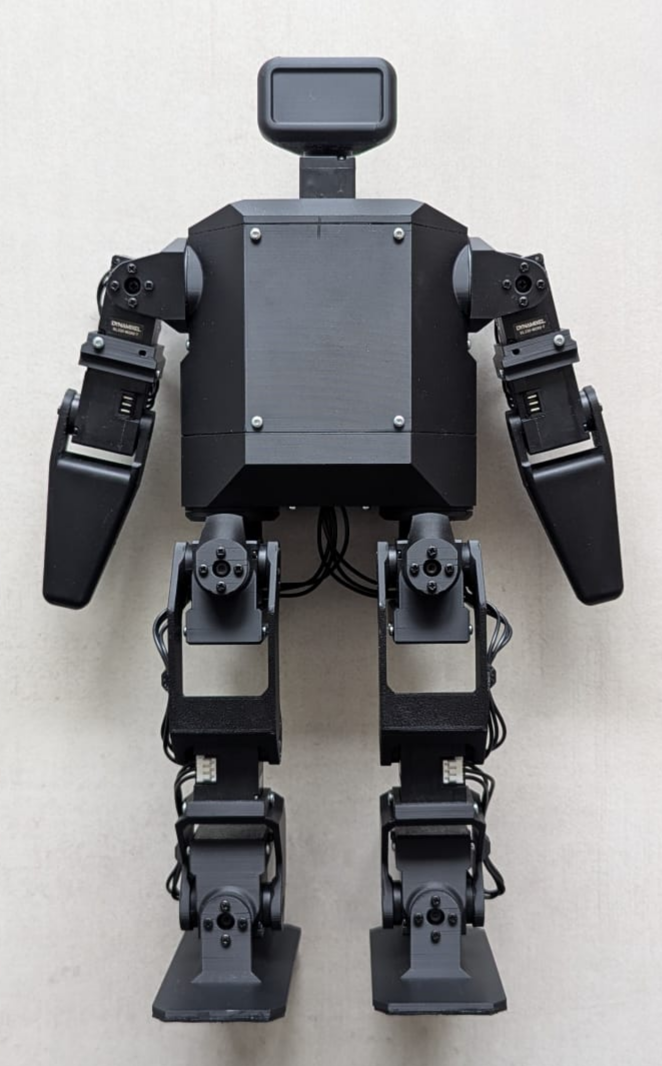
Microban
개발: Marc Duclusaud / Rhoban, University of Bordeaux
DYNAMIXEL XL330-M288-T 액추에이터 19개와 Raspberry Pi Zero 2W를 사용하는 높이 30cm의 3D 프린팅 휴머노이드입니다. 공개된 소프트웨어, 기구 설계와 조립 안내를 바탕으로 로봇 제작과 동작 실험을 할 수 있습니다.
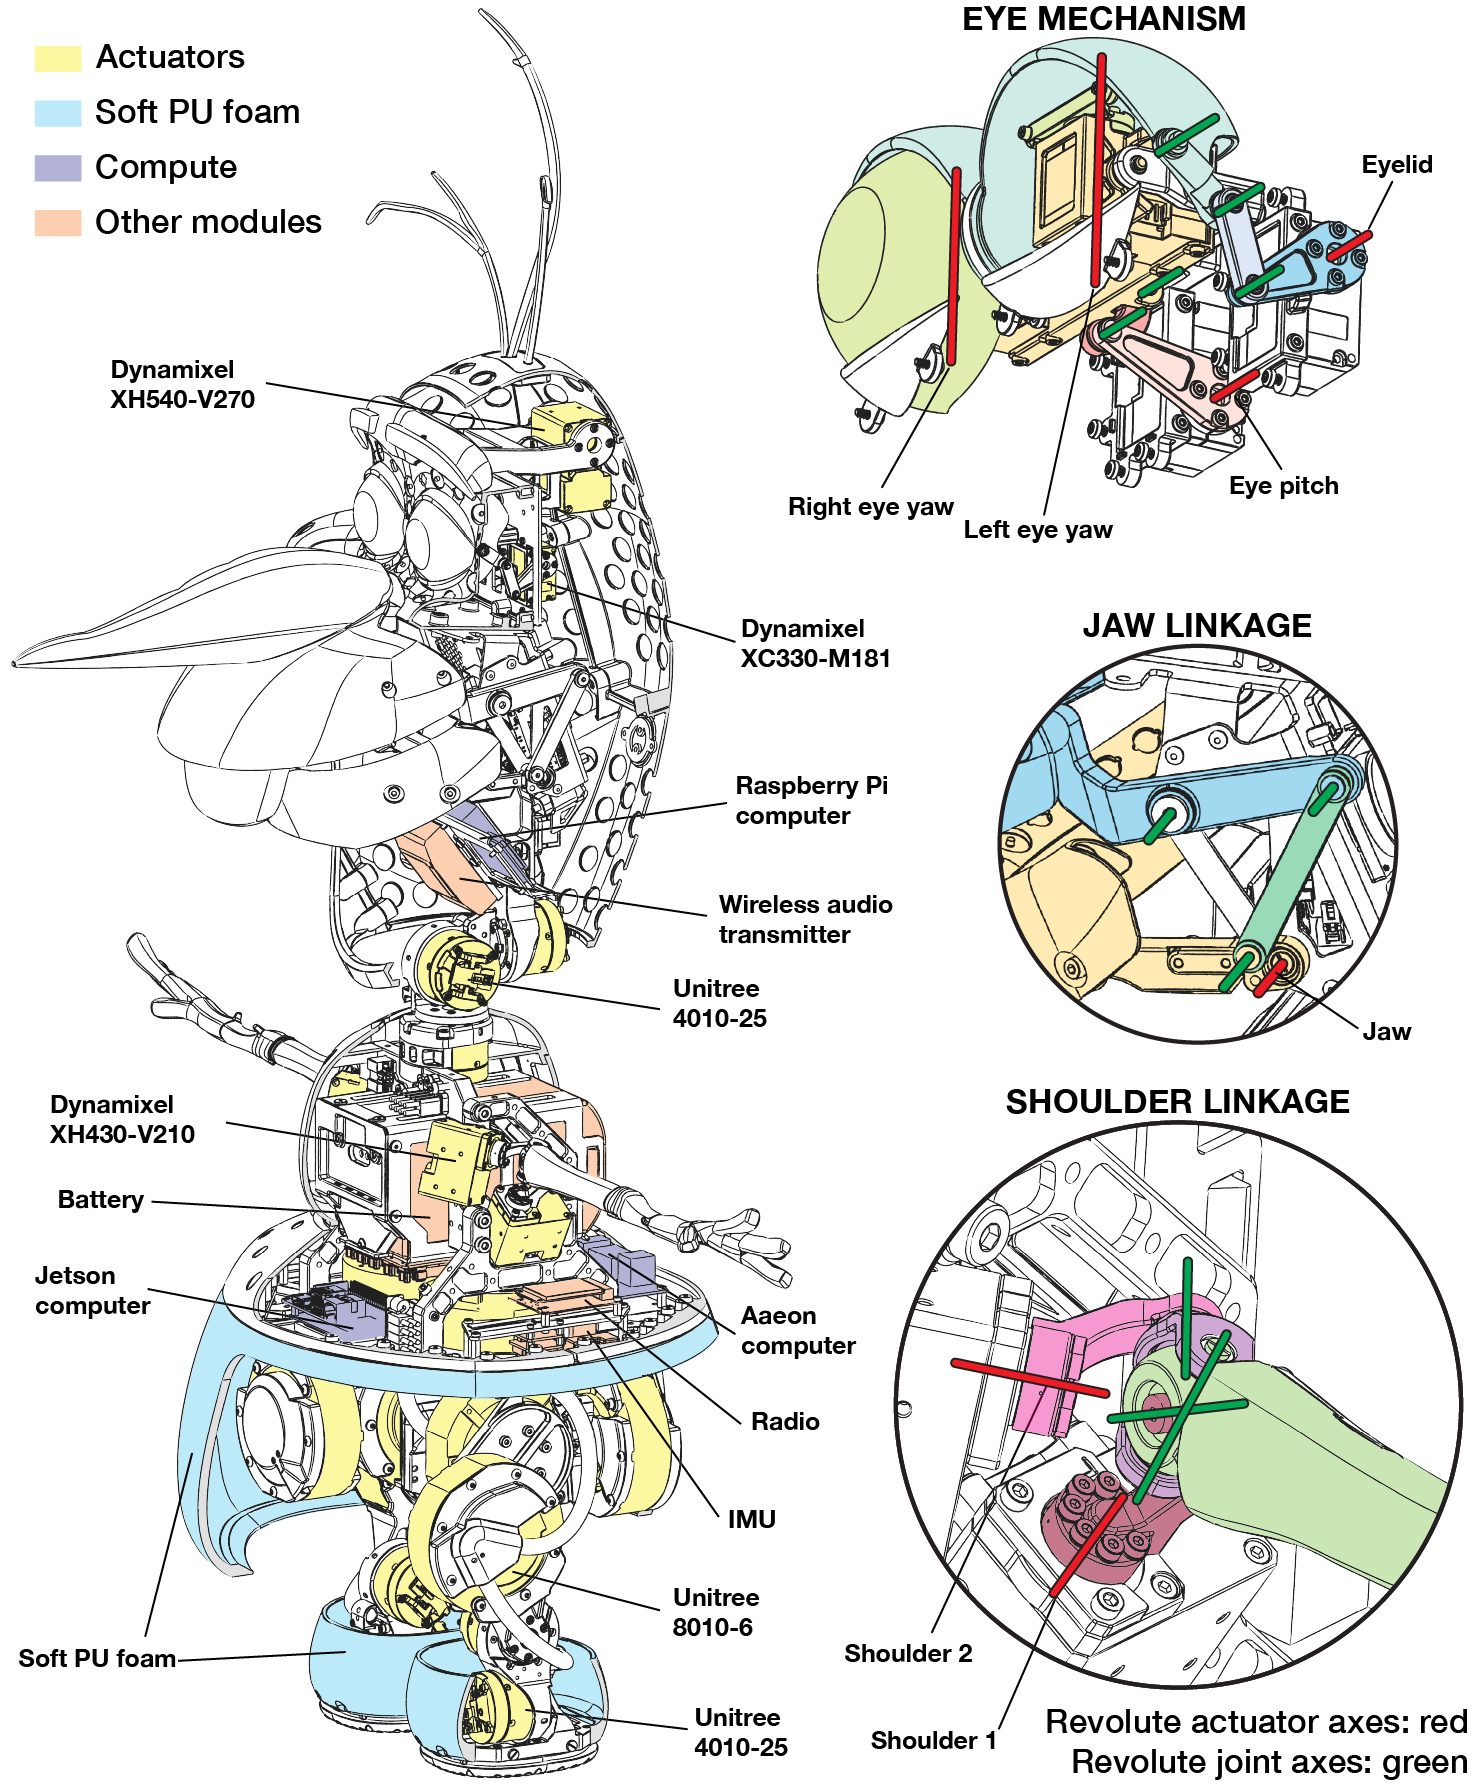
Olaf Robot
Developed by: Walt Disney Imagineering
Disney Imagineering's physical Olaf robot, controlled with RL using animation references. It uses DYNAMIXEL XH540-V270, XH430-V210, and XC330-M181 actuators.
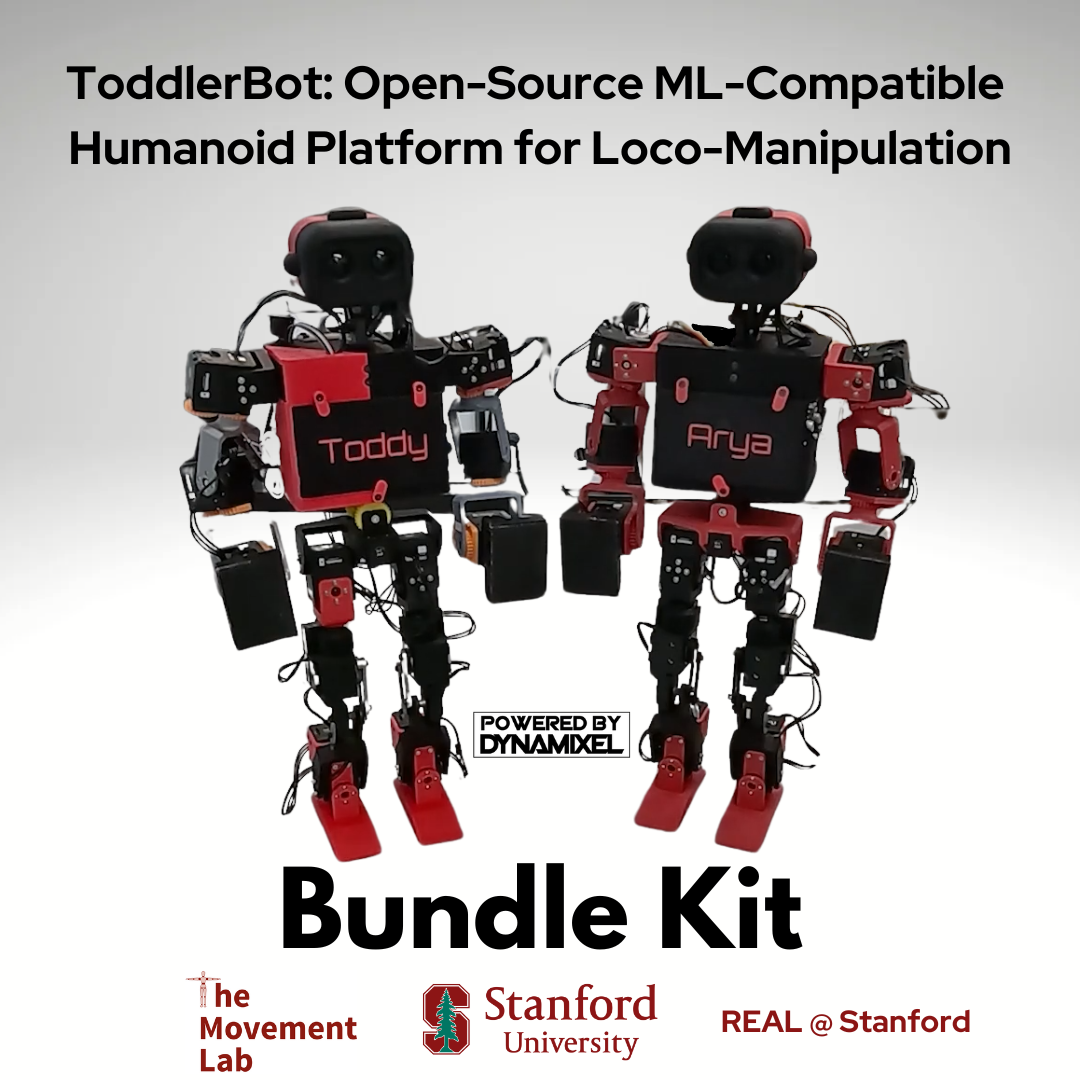
ToddlerBot
개발: 스탠퍼드 대학교
보행과 물체 조작 학습을 위한 오픈소스 휴머노이드 플랫폼입니다. DYNAMIXEL 기반 설계로 강화학습, 모방학습, 원격조작과 학습된 전신 동작의 실제 로봇 적용을 지원합니다.
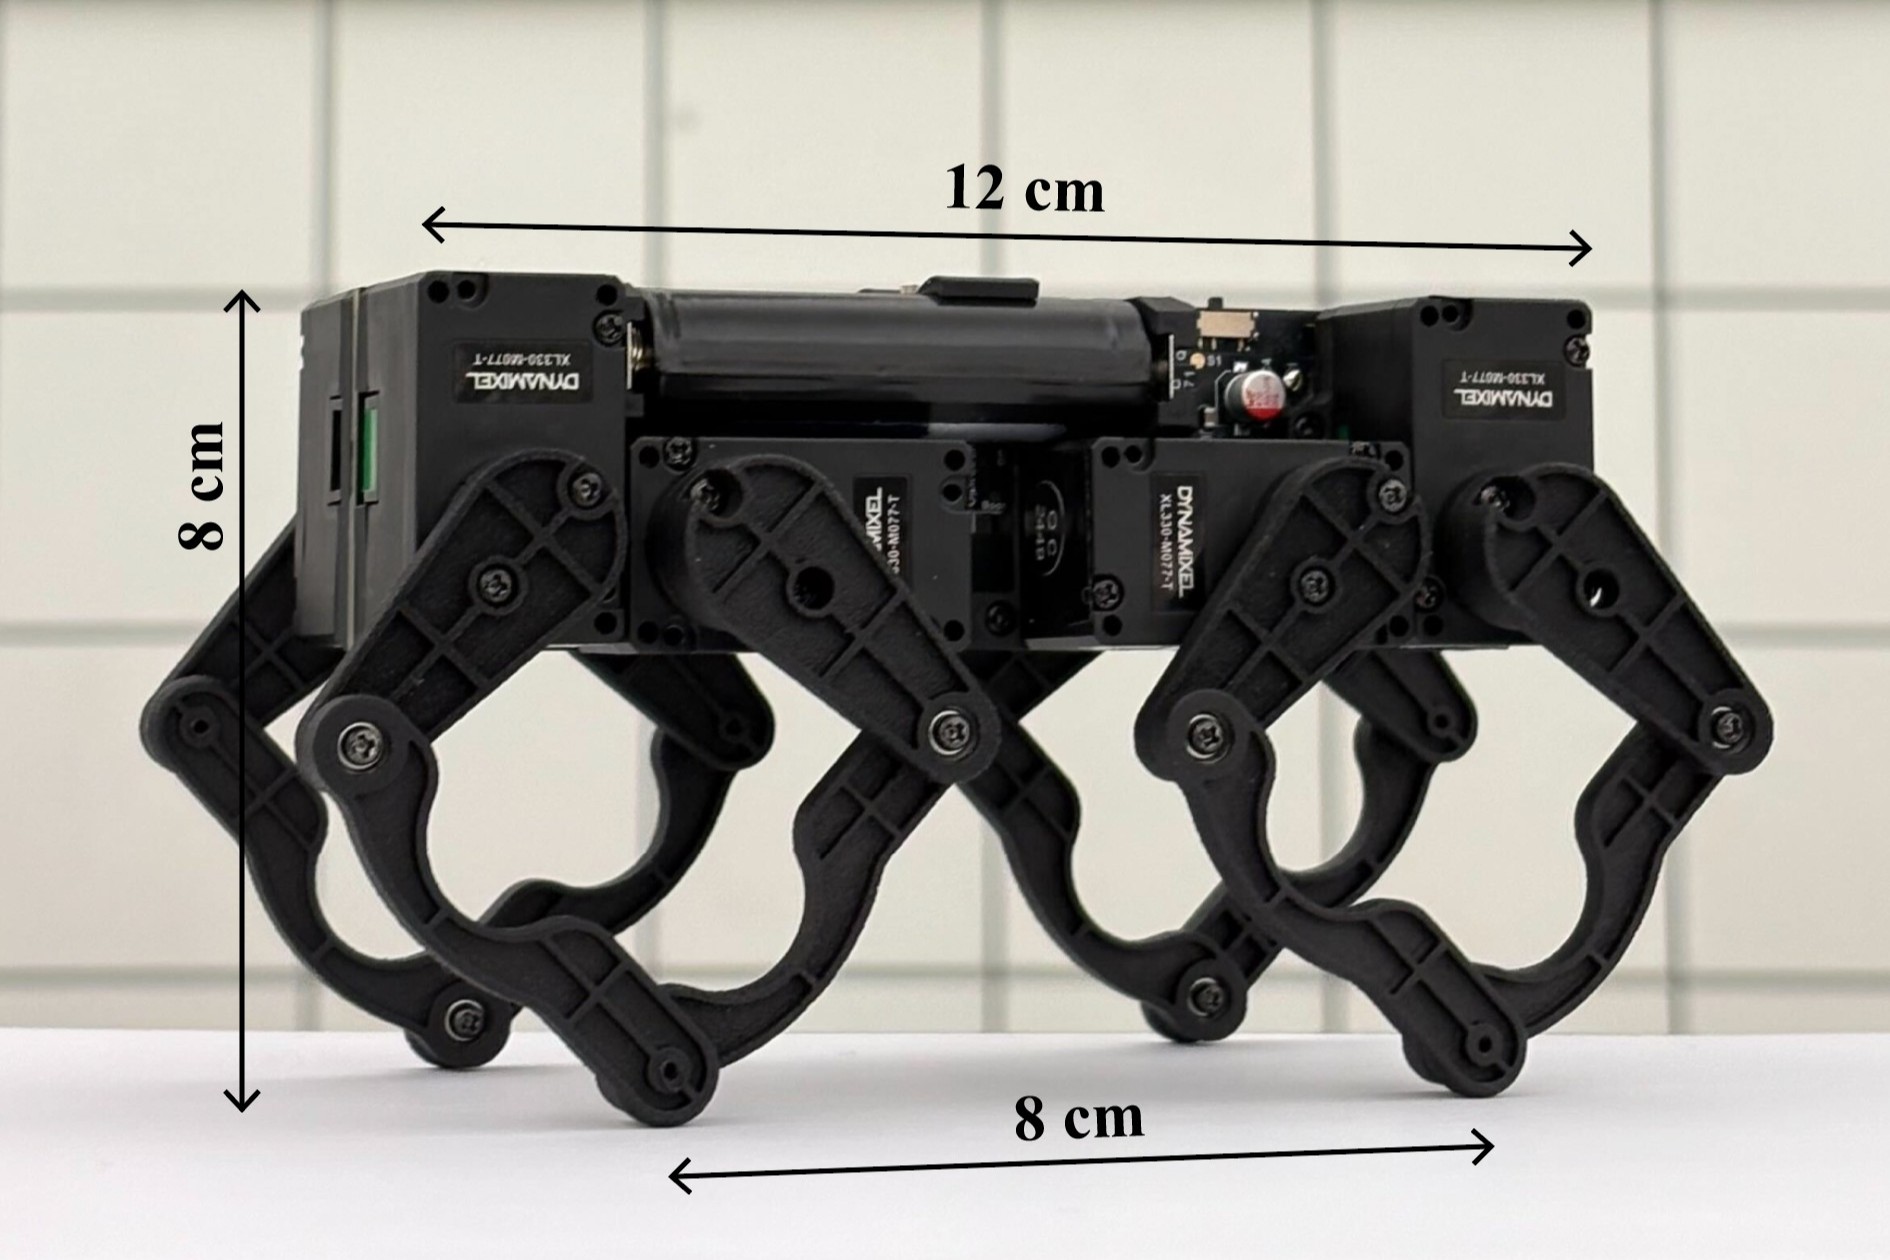
Q8bot
개발: Yufeng (Eric) Wu
DYNAMIXEL XL330-M077-T 액추에이터 8개를 사용하는 손바닥 크기의 오픈소스 사족보행 로봇입니다. 모터를 중앙 PCB에 직접 연결해 배선을 줄인 소형 구조로 보행, 트로팅, 점프를 수행합니다.
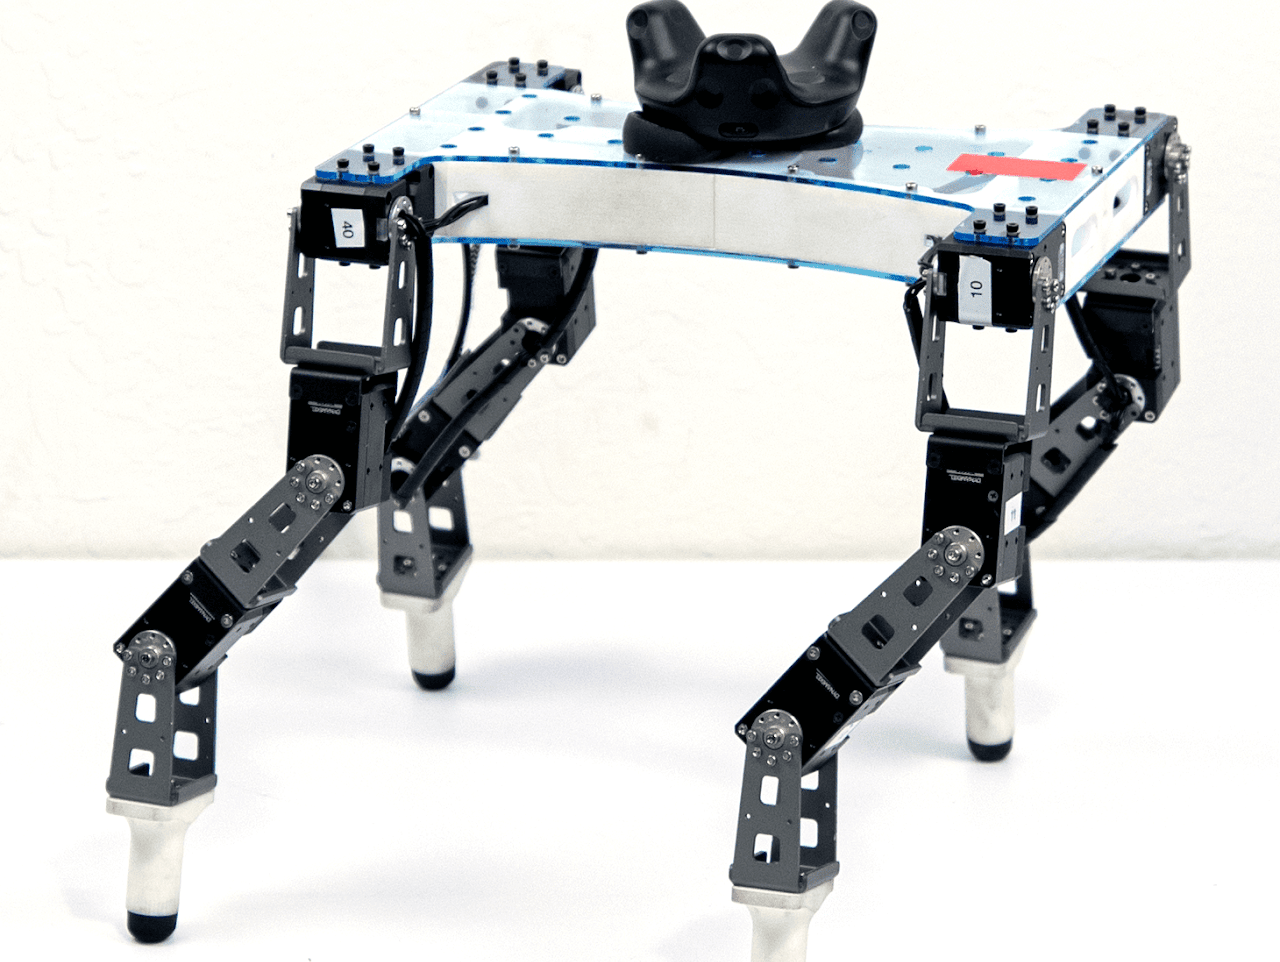
D’Kitty
개발: ROBEL 연구팀
학습 기반 보행 연구를 위한 ROBEL의 12자유도 사족보행 로봇입니다. DYNAMIXEL 액추에이터를 사용하며, 기립·방향 전환·보행과 다양한 지형에서의 시뮬레이션-실환경 전이 실험을 지원합니다.
로봇 핸드·그리퍼
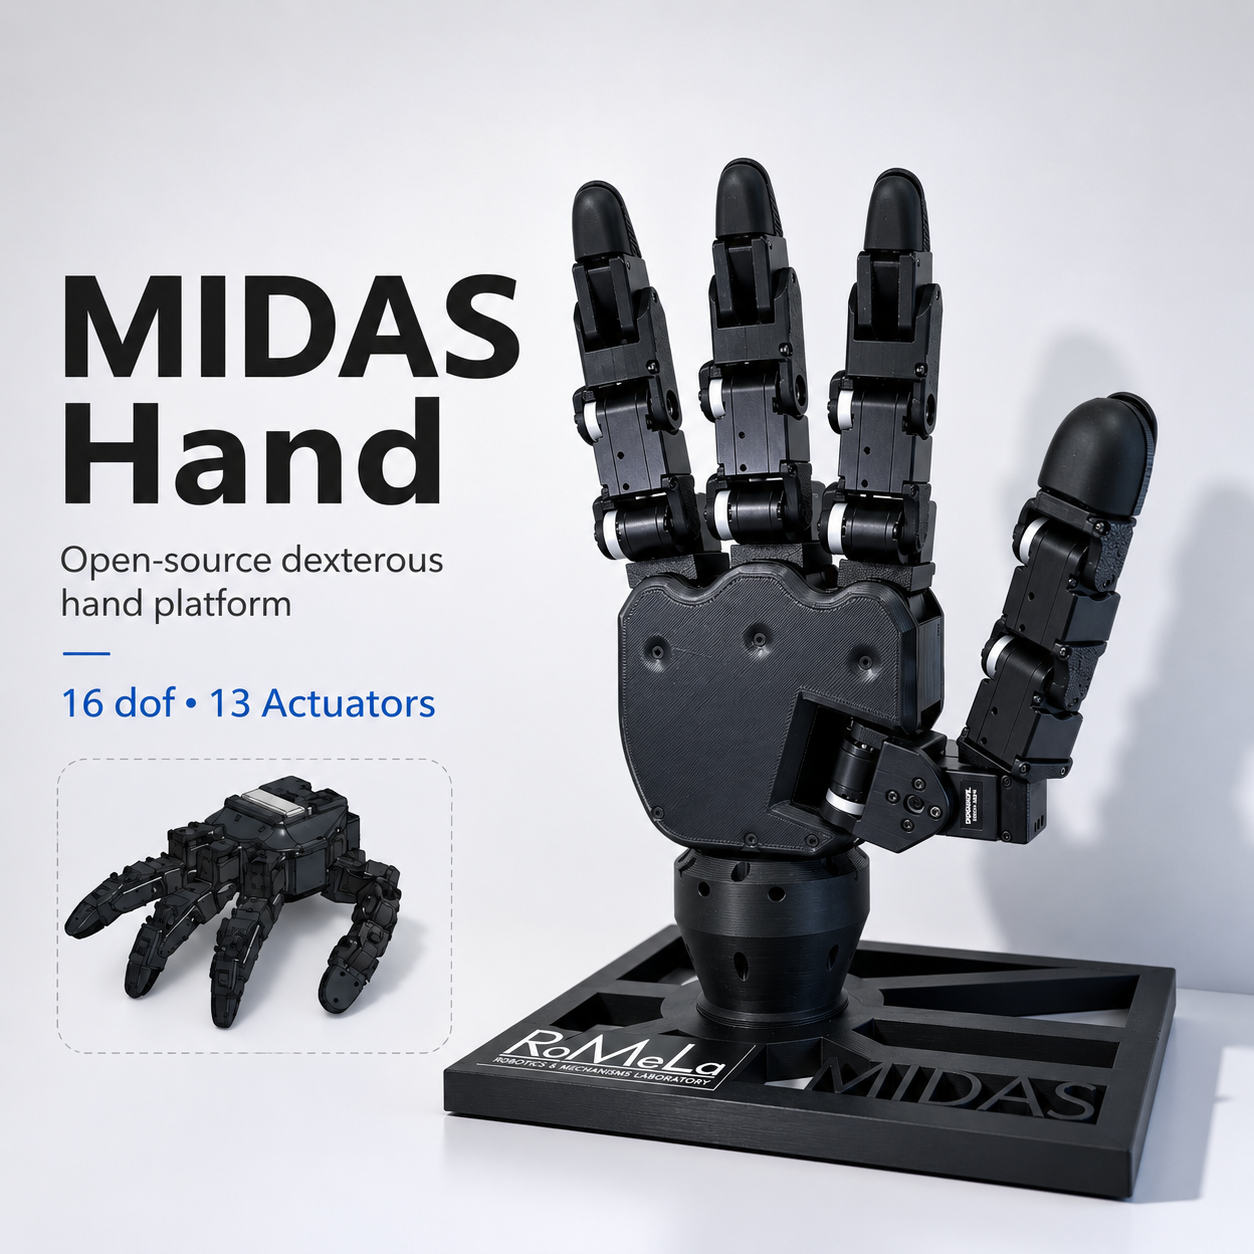
MIDAS Hand
개발: UCLA Robotics & Mechanisms Laboratory (RoMeLa)
정교한 조작과 센싱 연구를 위한 오픈소스 인간형 로봇 핸드입니다. 16자유도 구조에 DYNAMIXEL XM335-T323-T 액추에이터 13개를 사용합니다.
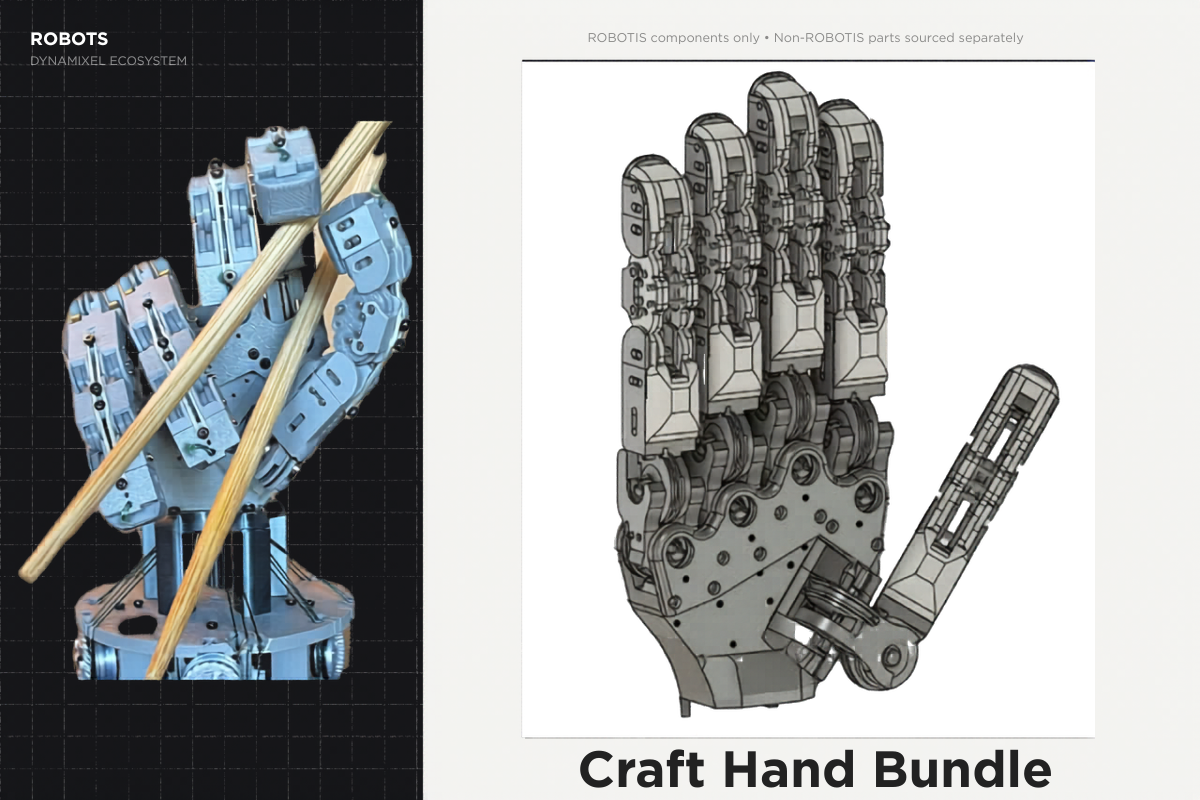
CRAFT Hand
개발: 일리노이 대학교 어바나-샴페인, 캘리포니아 대학교 어바인
단단한 링크와 유연한 관절을 결합해 접촉에 유연하게 대응하는 텐던 구동 방식의 인간형 로봇 핸드입니다. DYNAMIXEL XL330-M288-T 액추에이터 15개를 사용합니다.
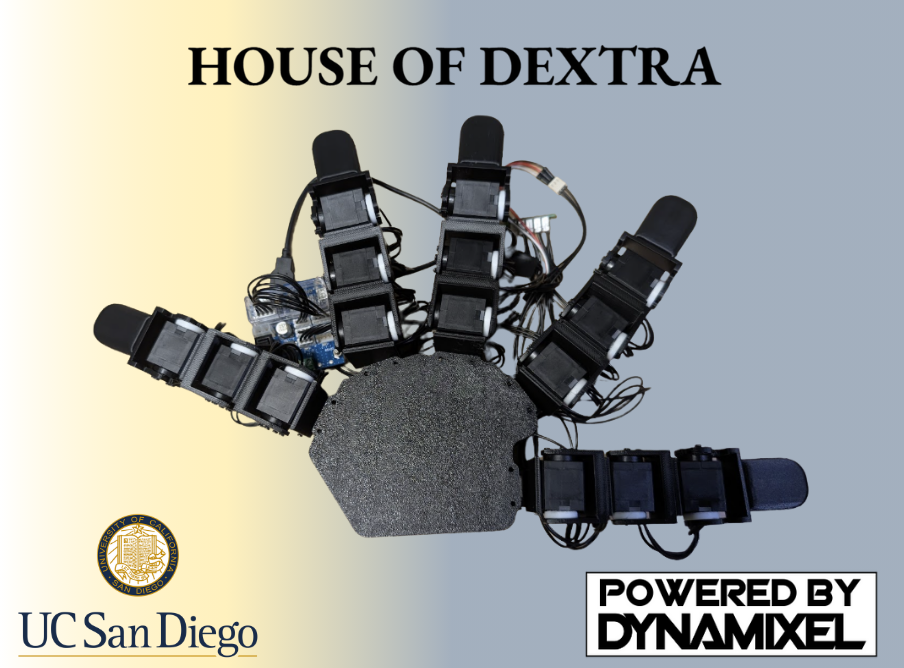
House of Dextra
개발: 캘리포니아 대학교 샌디에이고, 캘리포니아 대학교 산타바바라
로봇 핸드의 구조와 제어 정책을 함께 최적화하는 오픈소스 프레임워크입니다. DYNAMIXEL XL330-M288-T 기반의 모듈형 하드웨어로 손가락 수, 관절 구성, 손바닥 형태를 다양하게 설계할 수 있습니다.
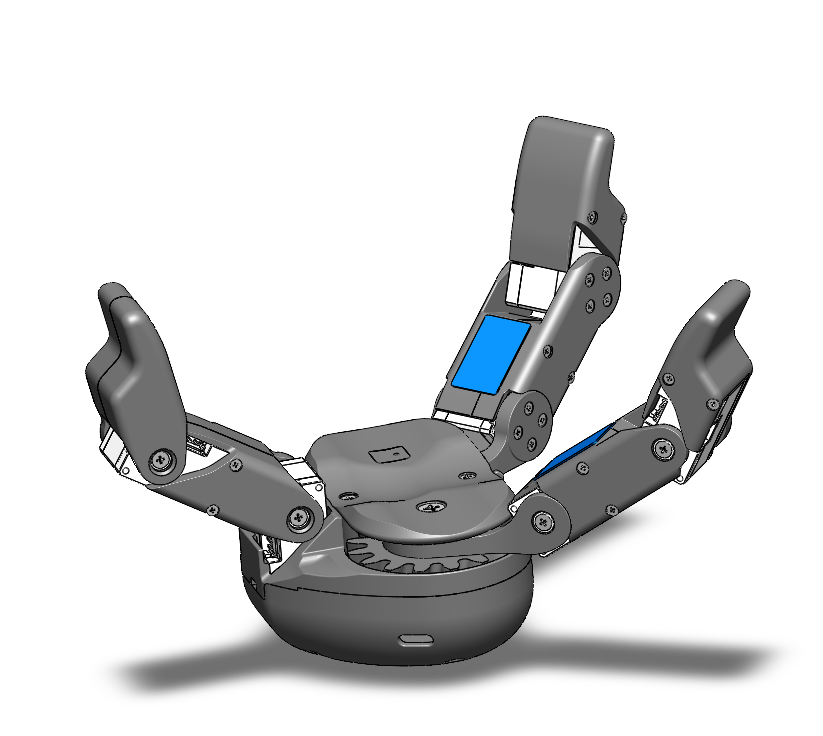
EN02-OP
Developed by: Westwood Robotics
A high-performance, open-source robotic hand designed for advanced manipulation tasks, utilizing DYNAMIXELs for precise control.
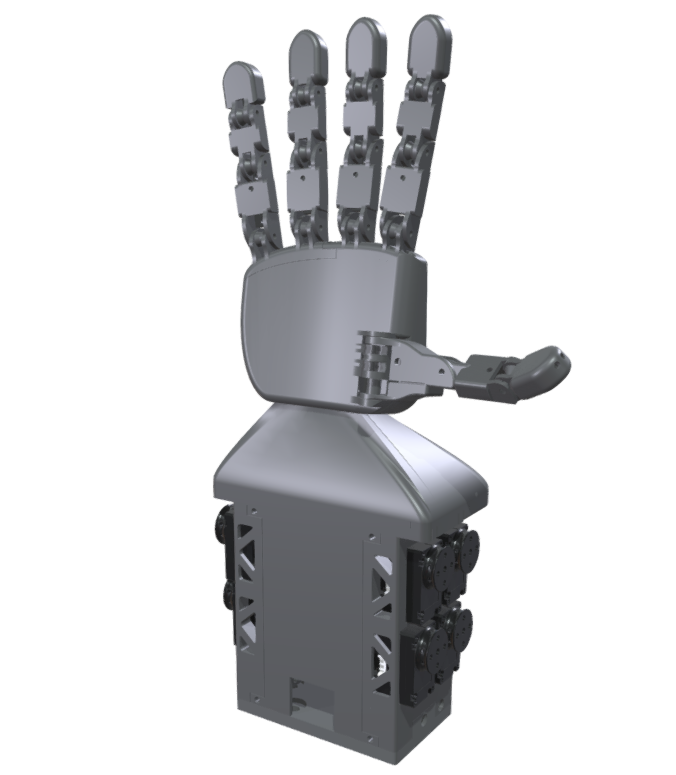
Ruka-Hand
Developed by: New York University
An open-source, 3D-printable robotic hand designed for accessibility and research, often built with DYNAMIXEL actuators.
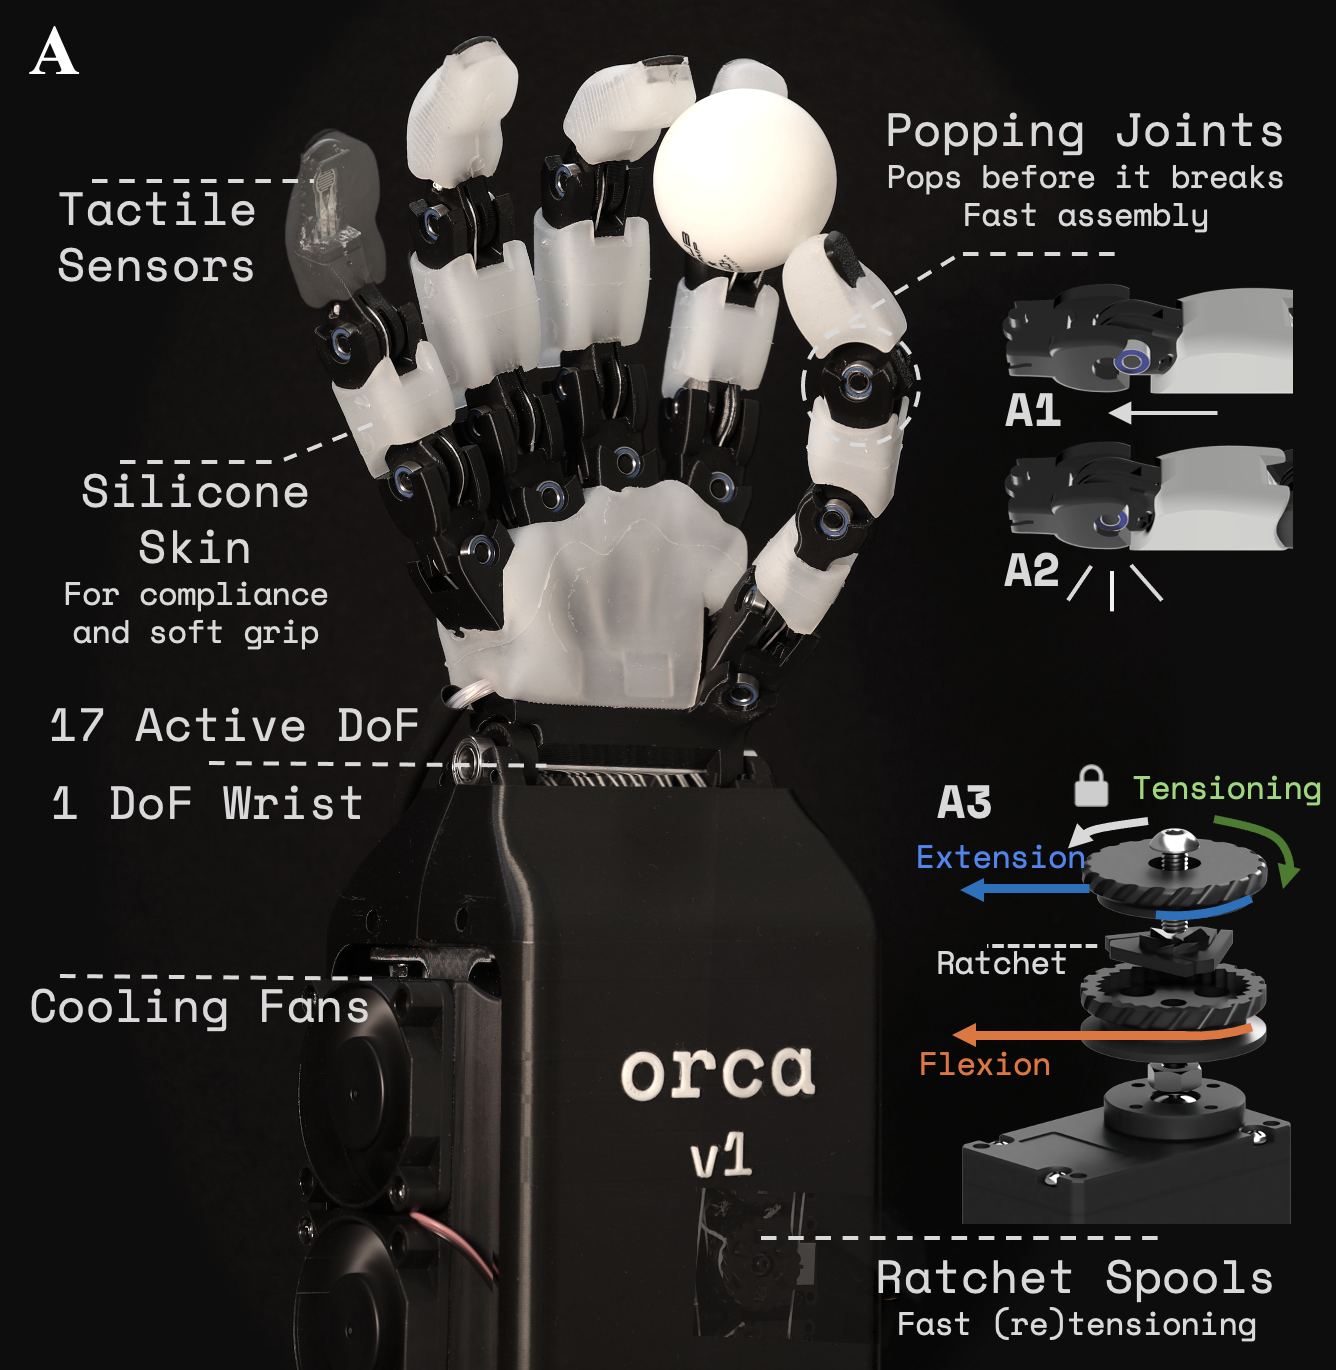
Orca Hand
Developed by: ETH Zurich
A modular and powerful open-source robotic hand for dexterous manipulation, showcasing the capabilities of DYNAMIXELs.
LeapHand
Developed by: Carnegie Mellon University
A low-cost, highly capable, and open-source anthropomorphic robotic hand, often integrating DYNAMIXEL actuators.
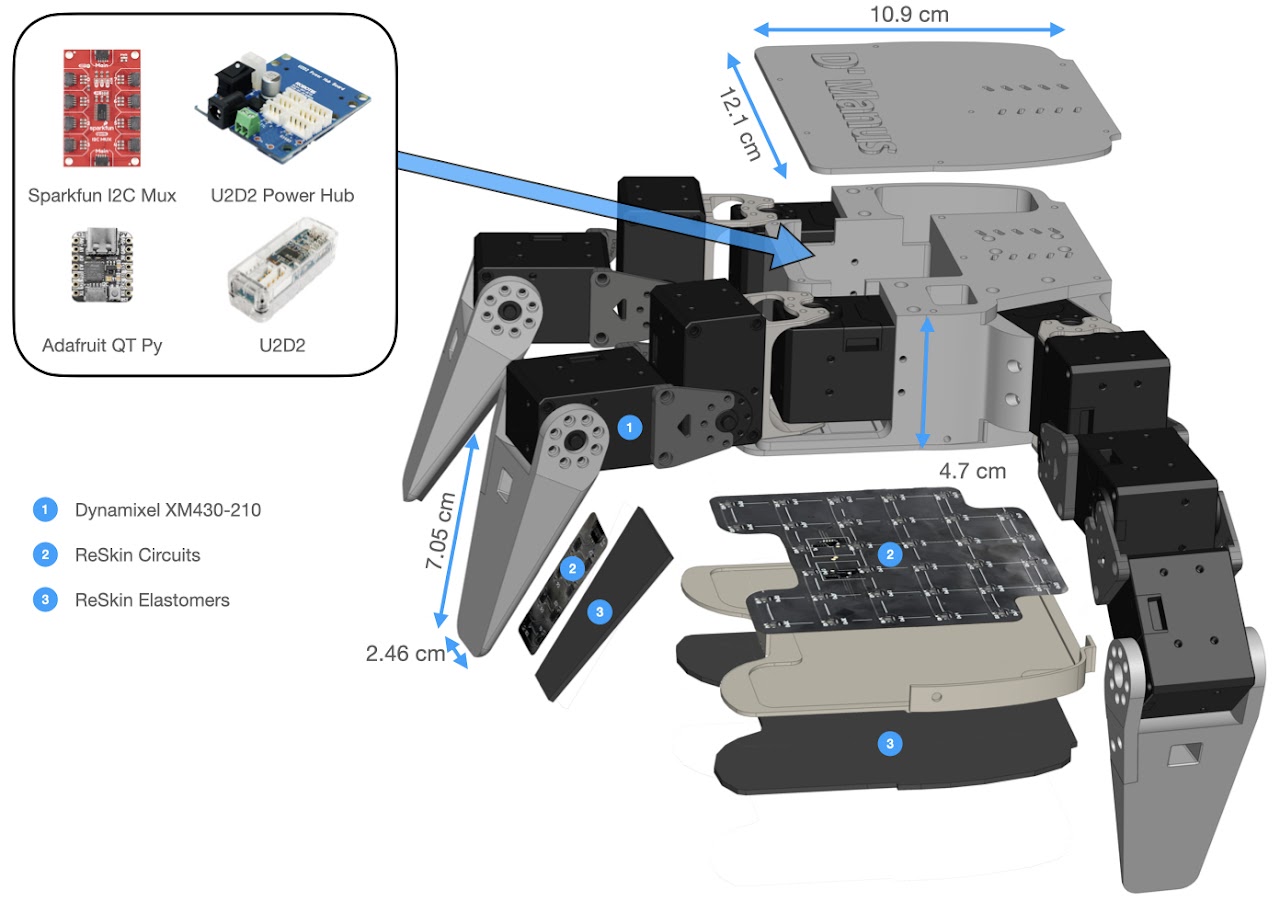
D’Manus
개발: 카네기 멜런 대학교, Meta AI (FAIR)
정교한 조작과 로봇 학습 연구를 위한 손가락 3개, 10자유도의 오픈소스 로봇 핸드입니다. DYNAMIXEL XM430 액추에이터로 관절을 구동하며, 손바닥과 손끝의 ReSkin 센서로 촉각 피드백을 제공해 물체 집기와 분류 등의 작업을 수행합니다.
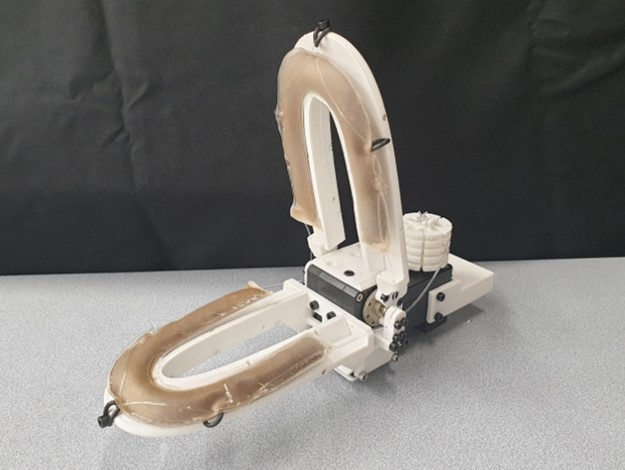
LIP Grippers
개발: KIMLAB, 일리노이 대학교 어바나 샴페인
수동 입자 재밍으로 물체의 형태에 맞춰 변형되고 안정적으로 파지하는 생체모방 그리퍼 시리즈입니다. 방수형 모델은 DYNAMIXEL XW430-T333-R 액추에이터와 스스로 정렬되는 파지부를 사용해 기울어진 물체와 수중 물체를 잡습니다.
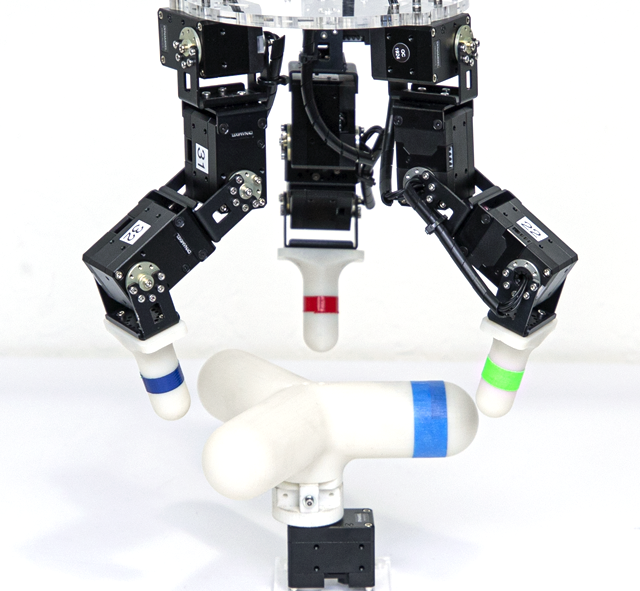
D’Claw
개발: ROBEL 연구팀
ROBEL의 손가락 3개, 9자유도 조작 연구 플랫폼입니다. DYNAMIXEL 액추에이터를 사용해 물체 회전, 파지, 손가락 협응 등의 실제 로봇 강화학습 실험을 수행합니다.
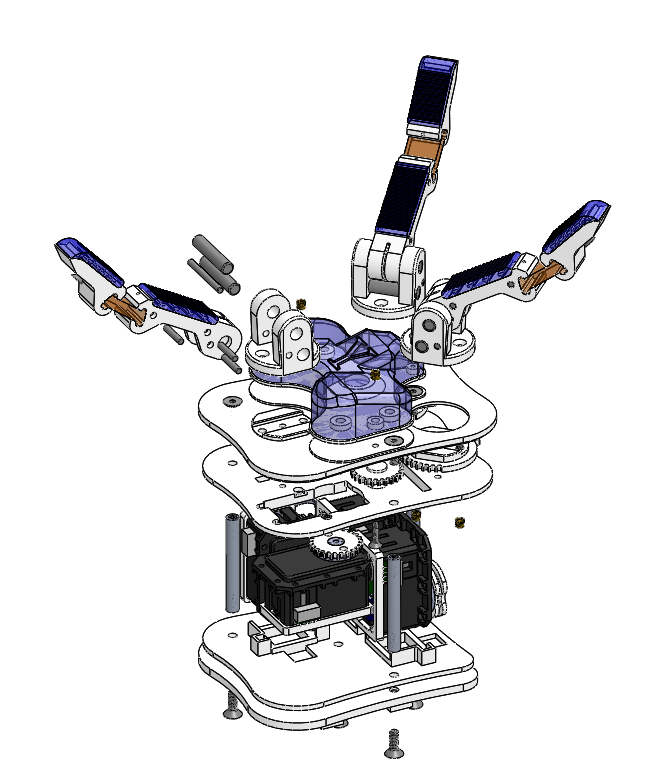
OpenHand
Developed by: Yale University
A project focusing on open-source, customizable, and accessible robotic hand designs, with DYNAMIXELs as a common choice for actuation.
로봇팔·양팔 조작 시스템
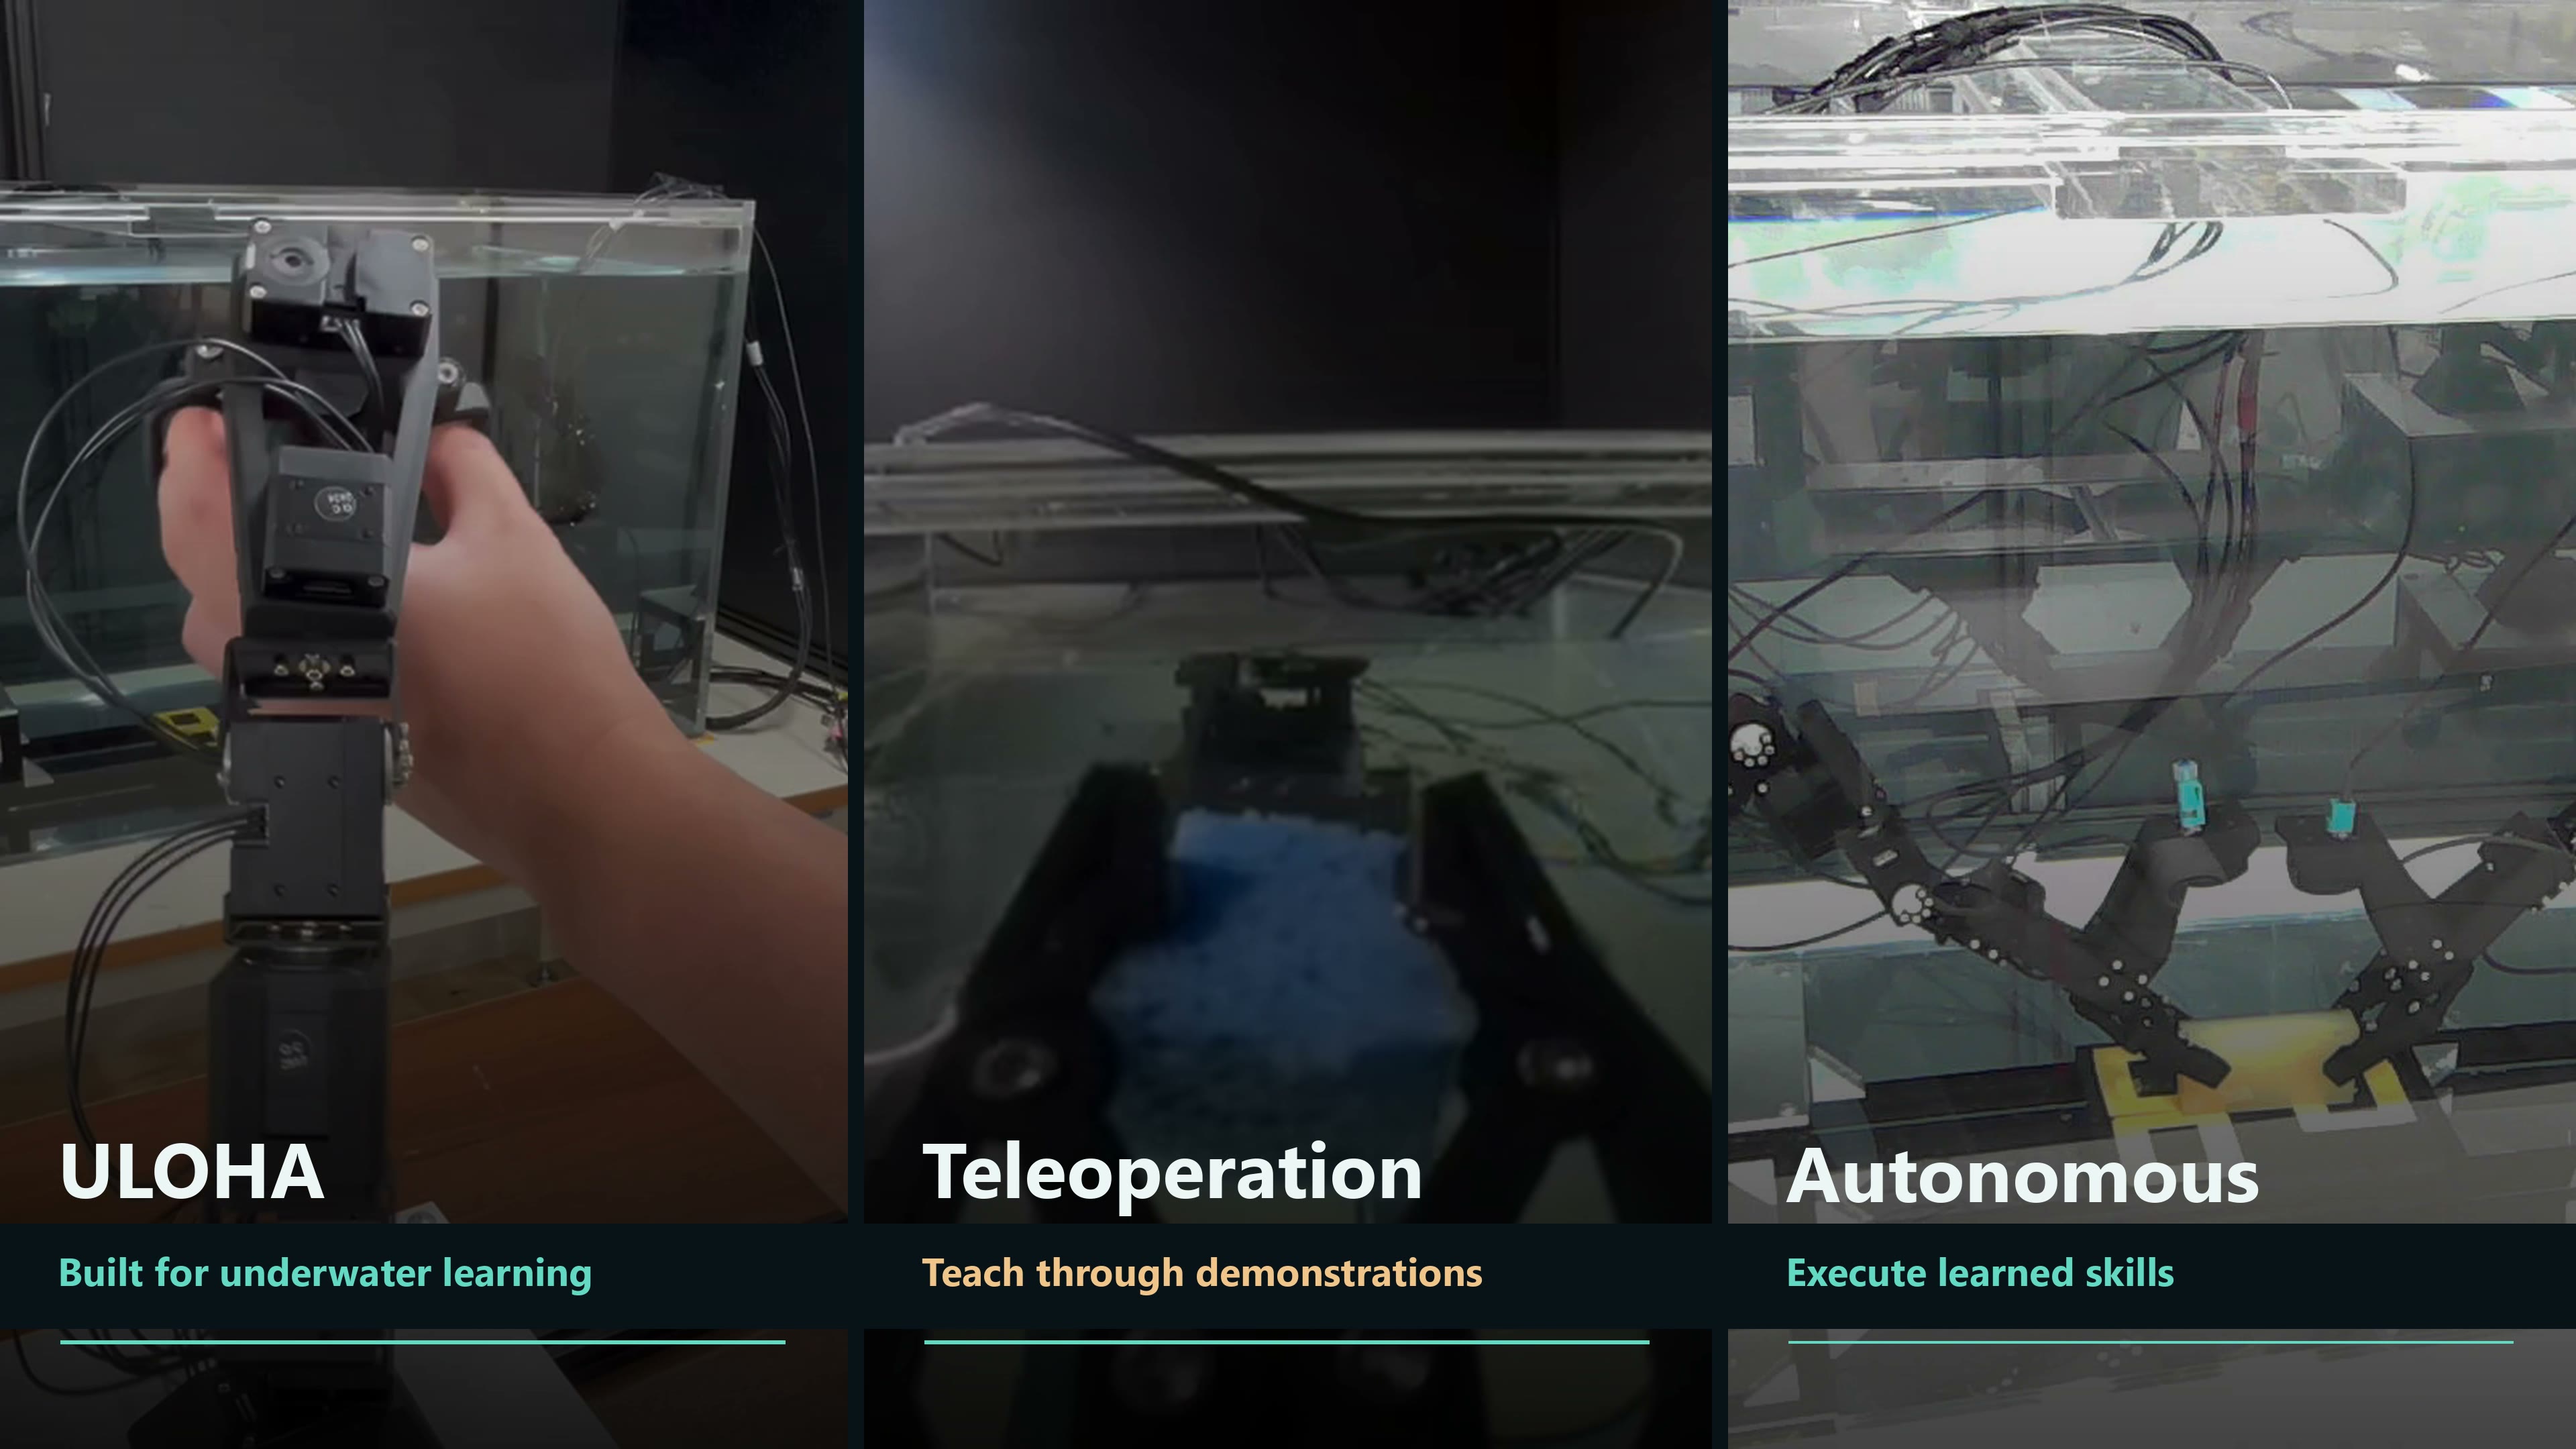
ULOHA
개발: 오사카 대학교, 고베 대학교
수중 원격조작과 로봇 학습을 위한 양팔 플랫폼입니다. 육상의 리더암에는 DYNAMIXEL XM430-W350, 수중의 팔로워암에는 방수형 XW430-T333 액추에이터를 사용해 시연 데이터를 수집하고 양팔 협응 조작을 학습합니다.
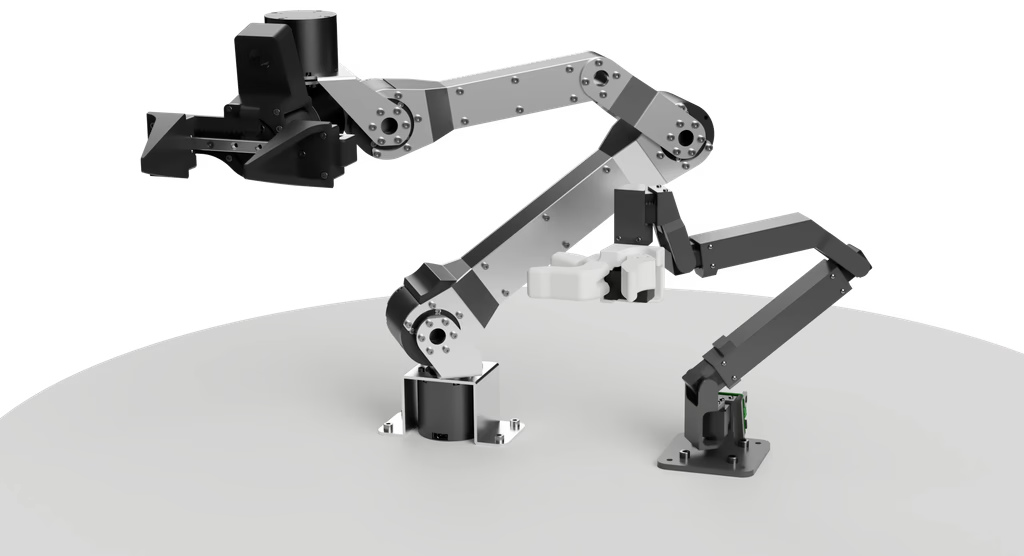
TRLC-DK1
Developed by: The Robot Learning Company
An open source dev kit for AI-native robotics. The leader arm uses seven DYNAMIXEL XL330-M077-T actuators.
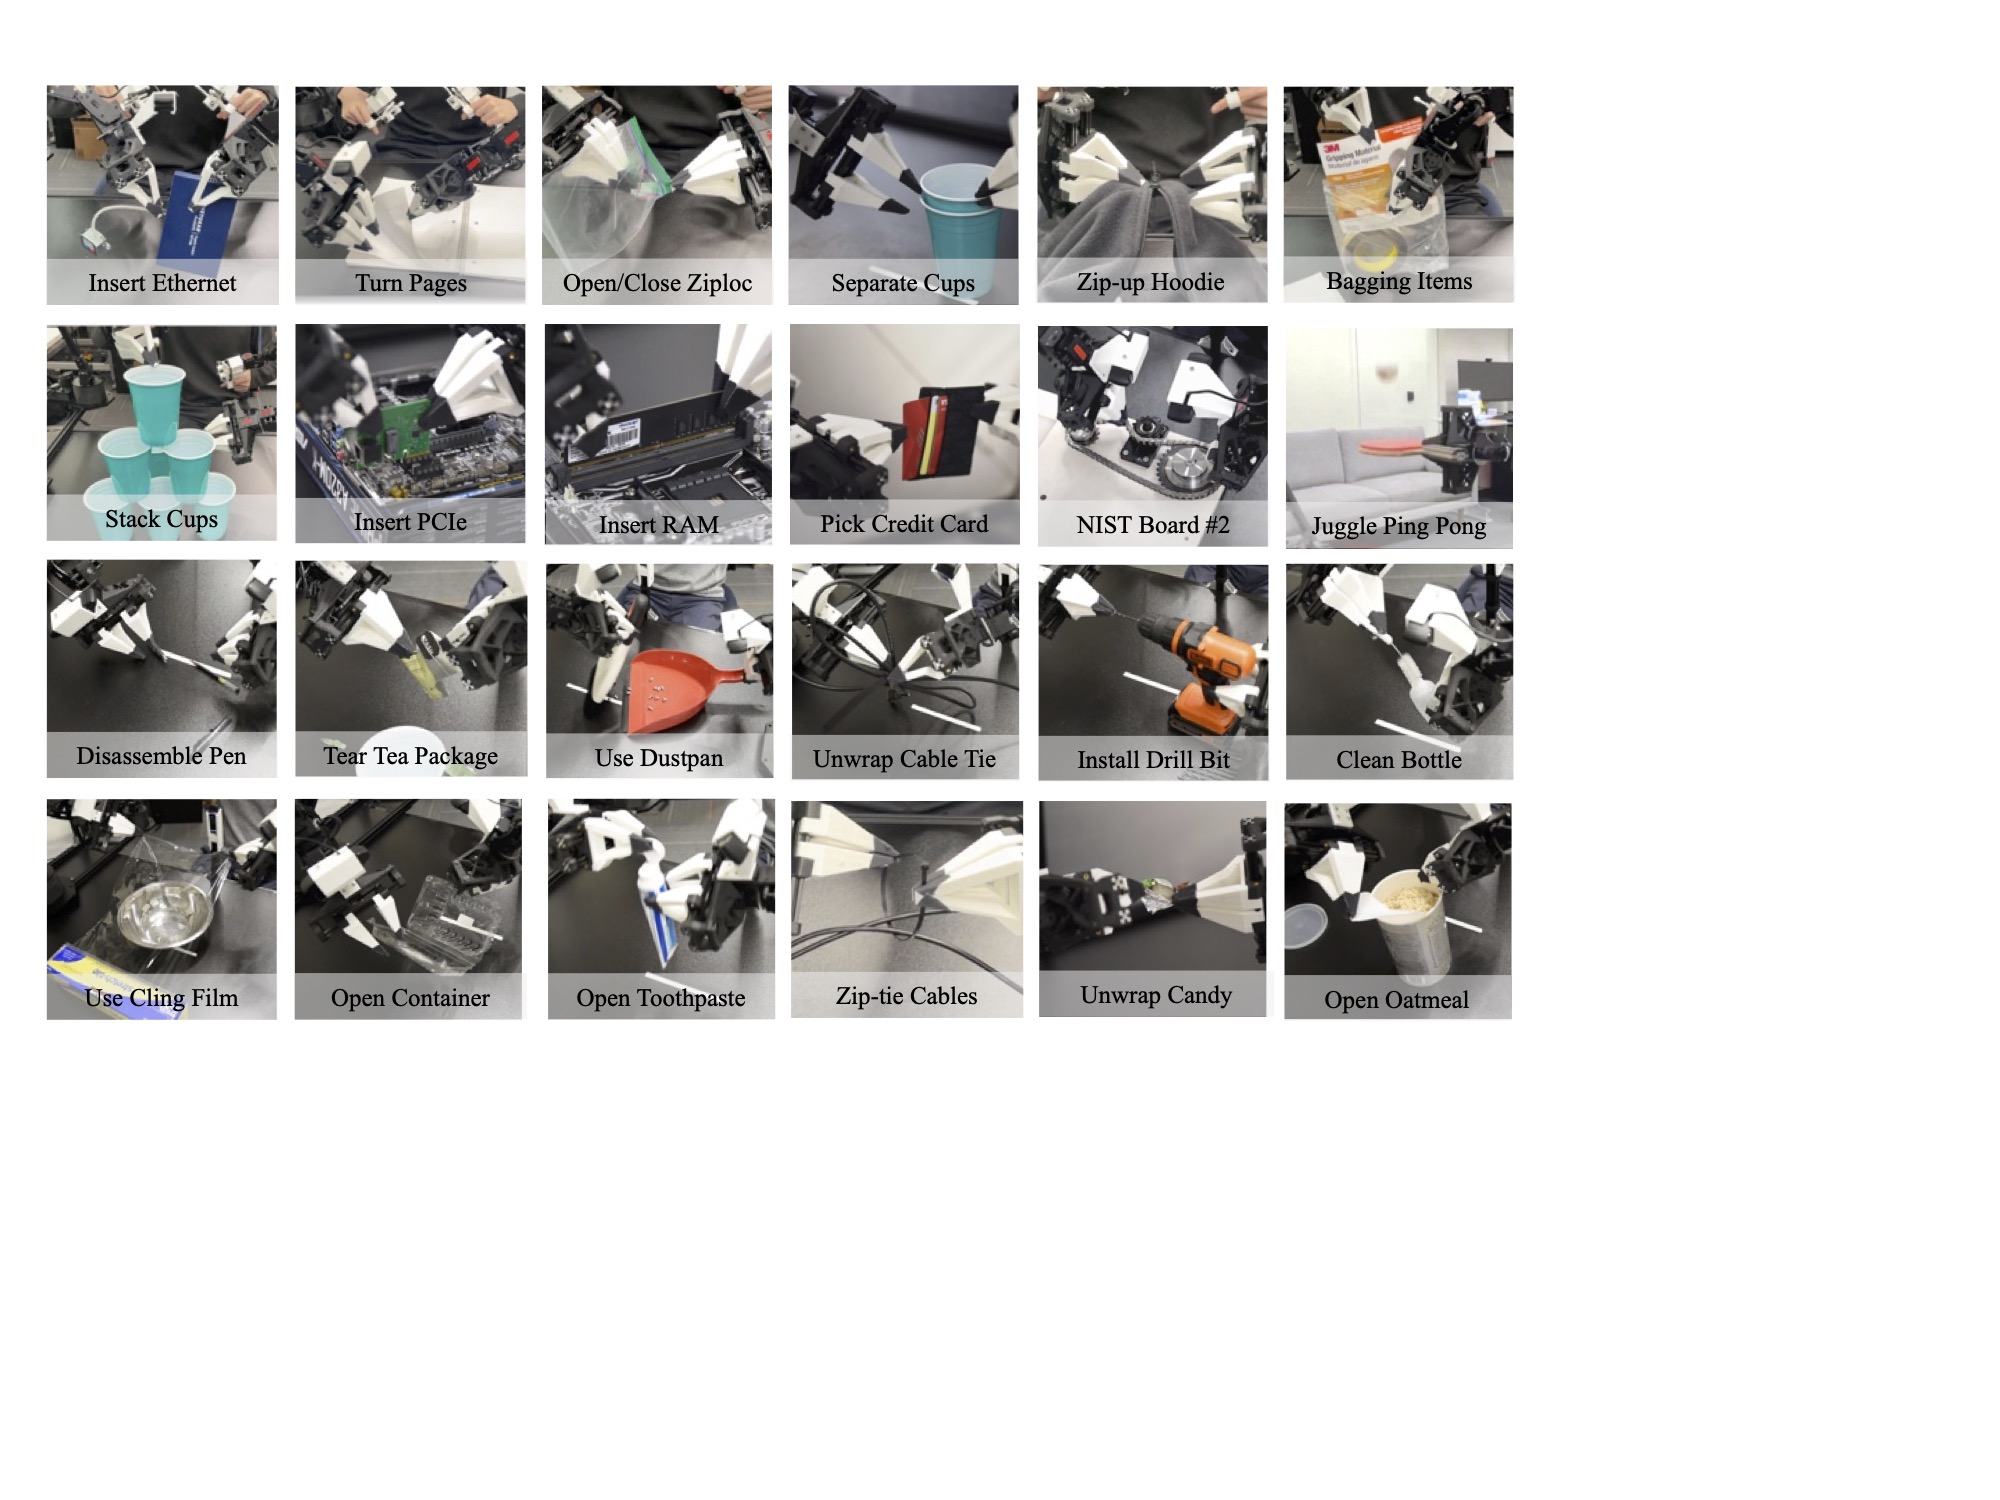
ALOHA
개발: 스탠퍼드 대학교, UC 버클리, Meta
양팔 원격조작과 모방학습을 위한 오픈소스 시스템입니다. 초기 ALOHA는 DYNAMIXEL 기반 WidowX 리더암과 ViperX 팔로 시연 데이터를 수집하고 정교한 조작 작업을 학습합니다.
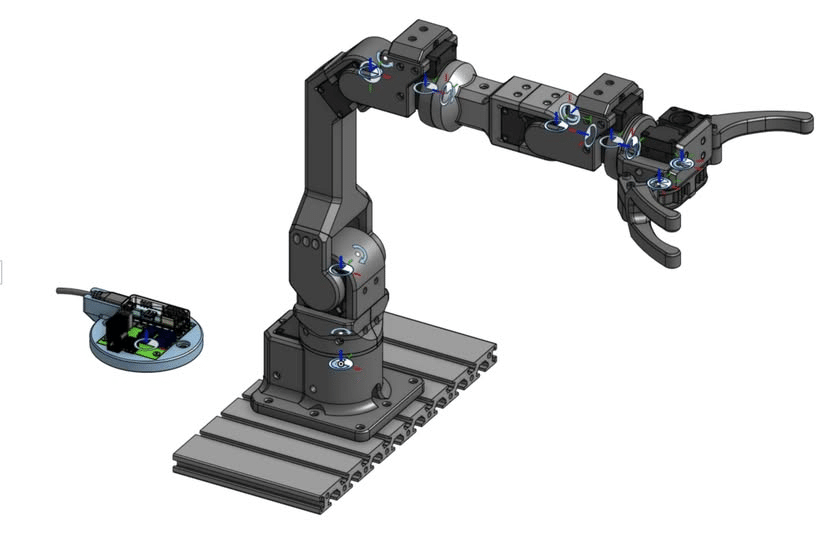
DYNAMIXEL MikataArm
개발: ROBOTIS Japan / Yoshihiro Shibata
교육, 연구와 RoboCup@Home을 위한 ROS 호환 로봇팔 제품군입니다. DYNAMIXEL X 시리즈 액추에이터로 관절을 구동하며, 동작 티칭과 역기구학을 위한 제어 예제를 제공합니다.
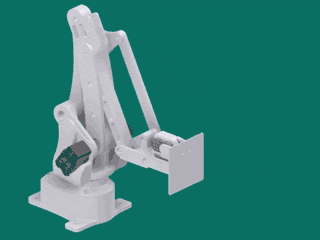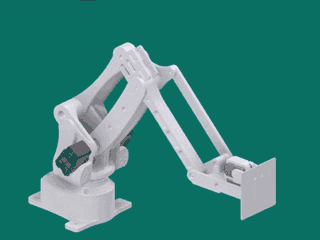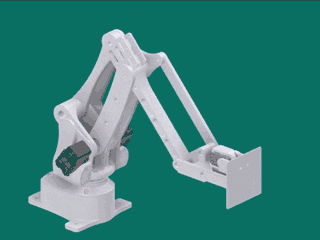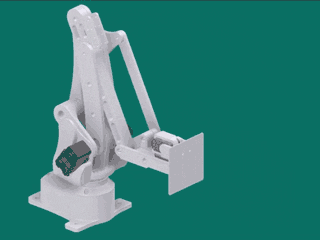
EvoArm
개발: AliShug
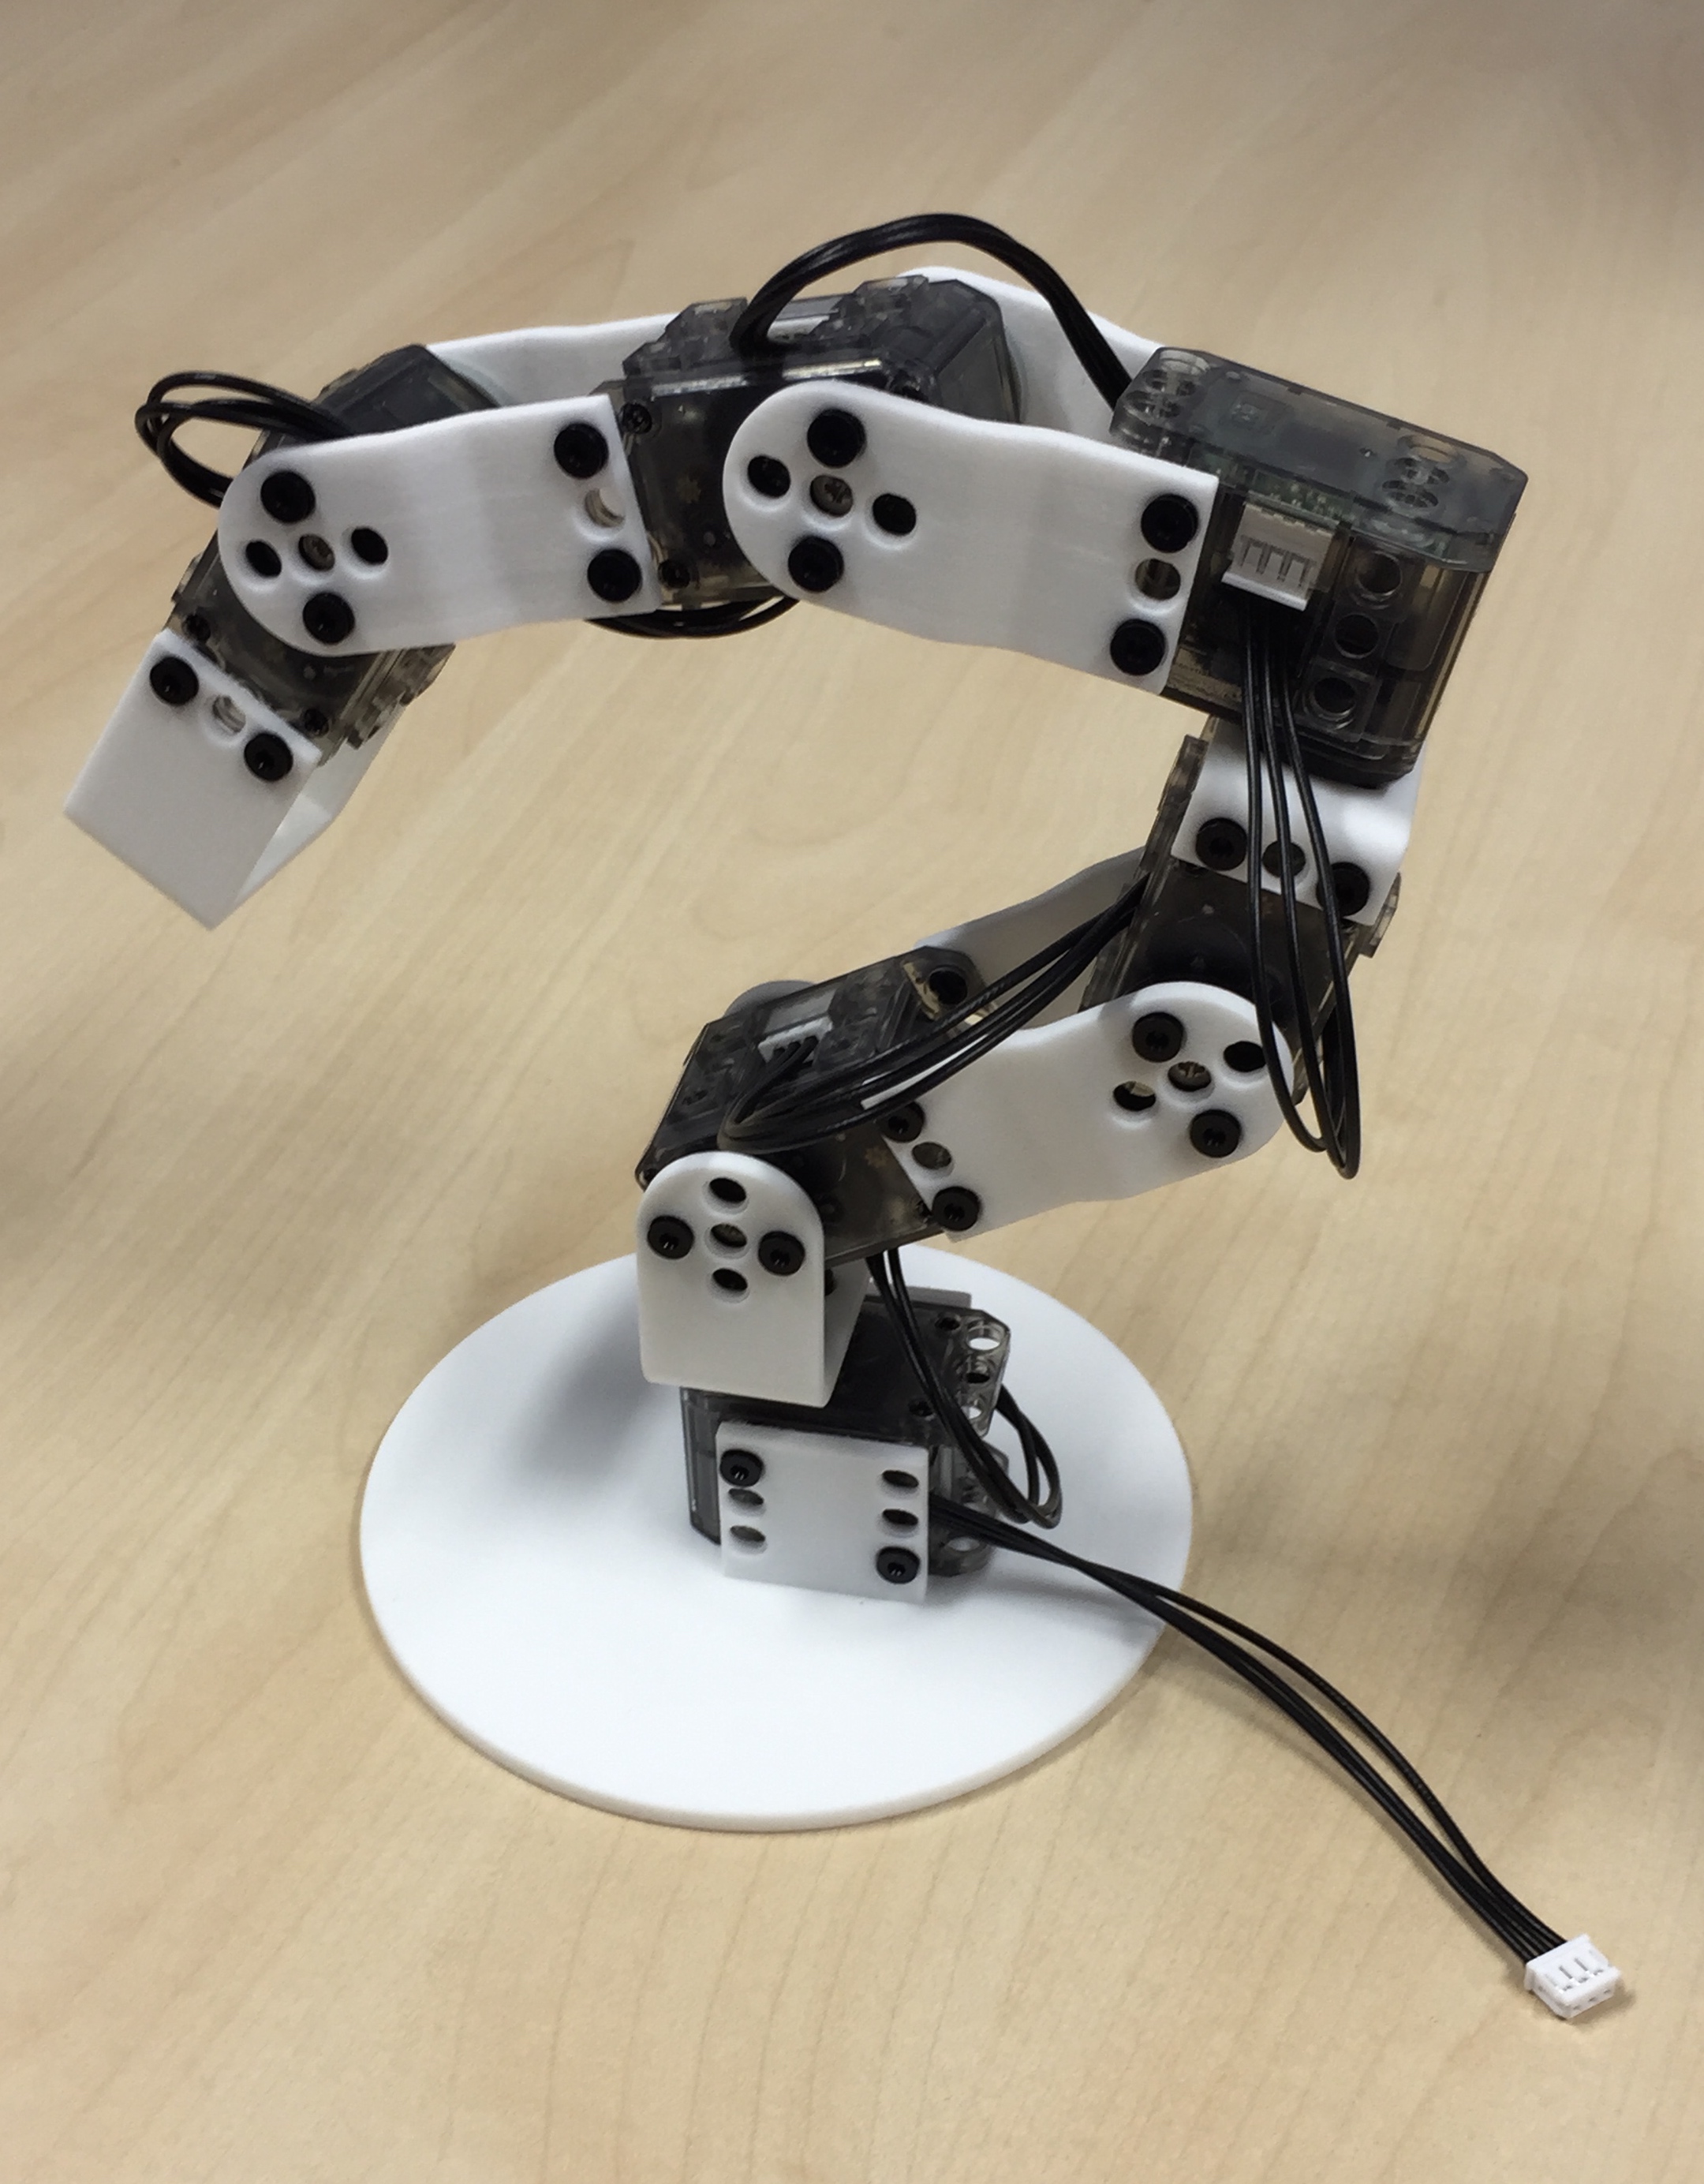
DYNAMIXEL AX-12 / AX-18A 액추에이터 3개와 XL-320 기반 2자유도 손목으로 구성한 3D 프린팅 데스크톱 로봇팔입니다. 설계 파일, Arduino 펌웨어와 Python 역기구학 프로그램을 공개해 직접 제작할 수 있습니다.
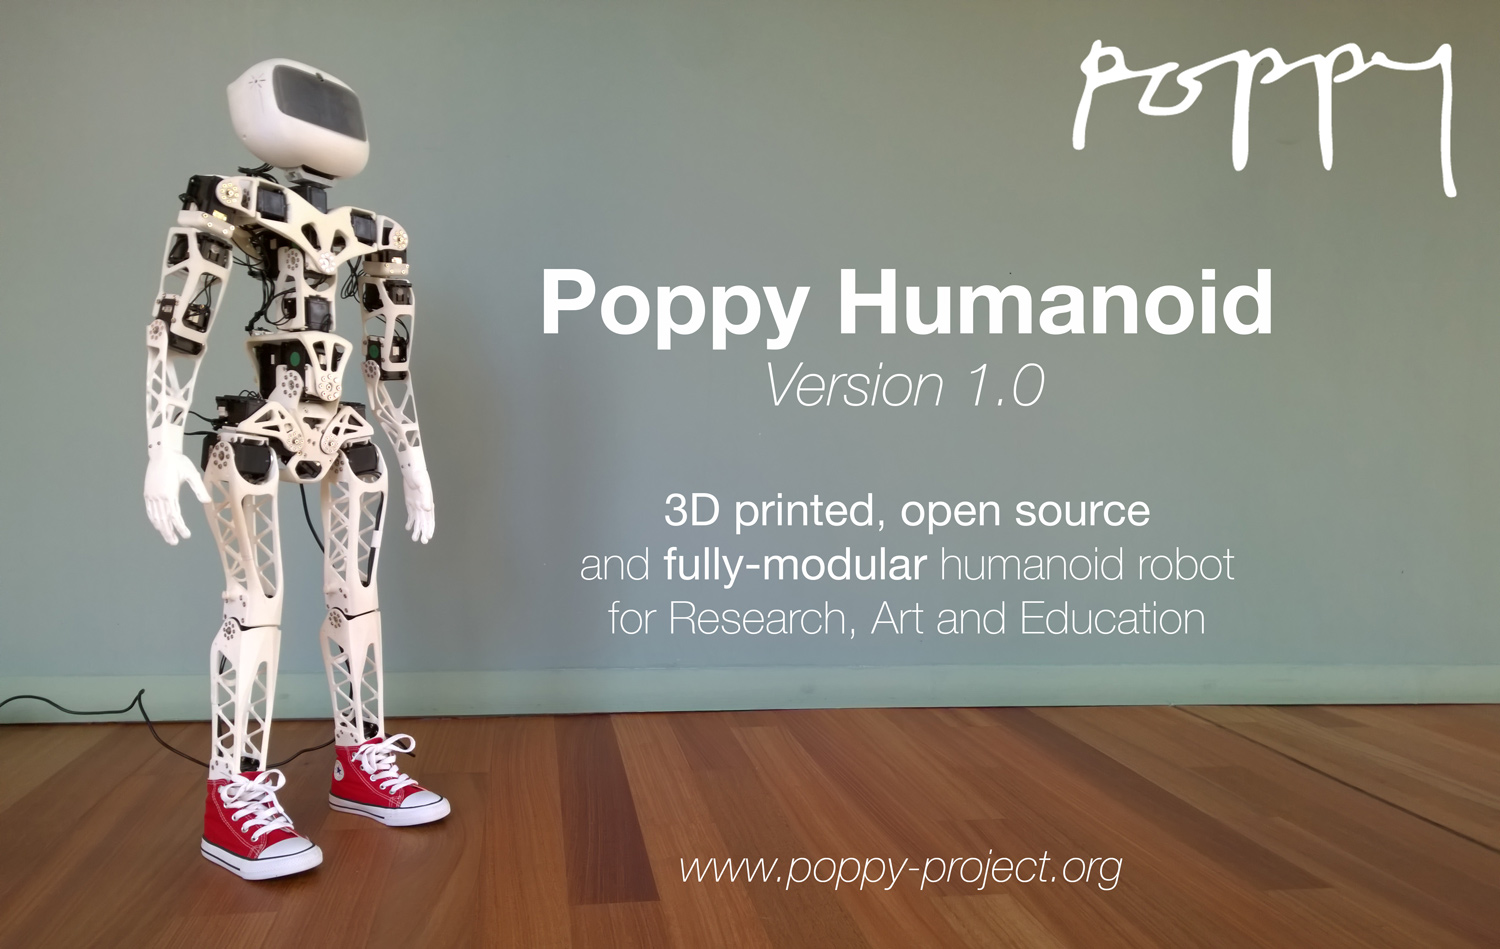
Poppy Ergo Jr
개발: Poppy Project / Inria Flowers
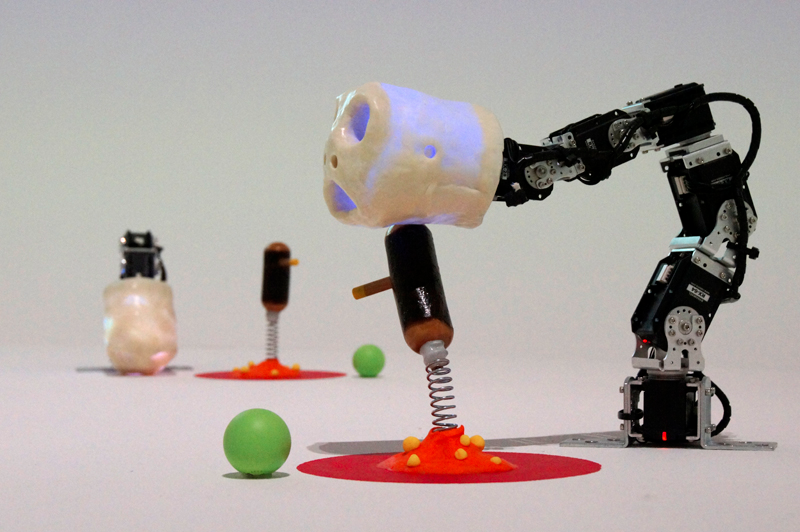
DYNAMIXEL XL-320 액추에이터와 3D 프린팅 부품, Raspberry Pi로 구성한 6자유도 교육용 로봇팔입니다. 그리퍼, 펜 홀더, 램프 도구를 교체하며 로봇 기초와 창의적인 프로그래밍을 배울 수 있습니다.
원격조작·시연 데이터 수집 장치
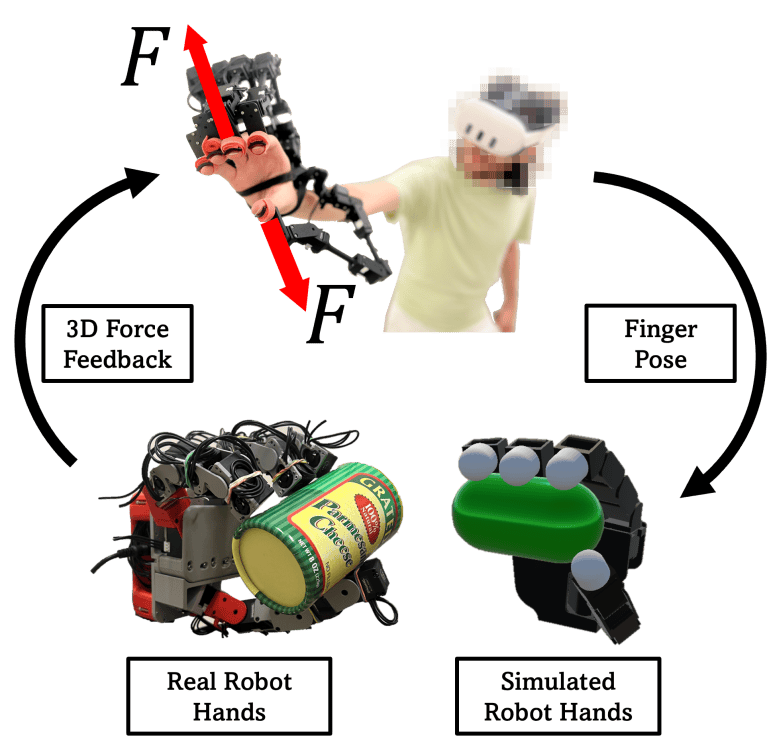
APEX-Glove
개발: Nicolas Kosanovic / 루이빌 대학교
DYNAMIXEL XL330-M077-T 액추에이터 20개로 구동하는 착용형 손 외골격입니다. 손가락에 하나씩 연결된 5개의 기구가 착용자의 동작을 추적하고 3차원 힘 피드백을 제공해 로봇 원격조작과 가상현실에 활용됩니다.
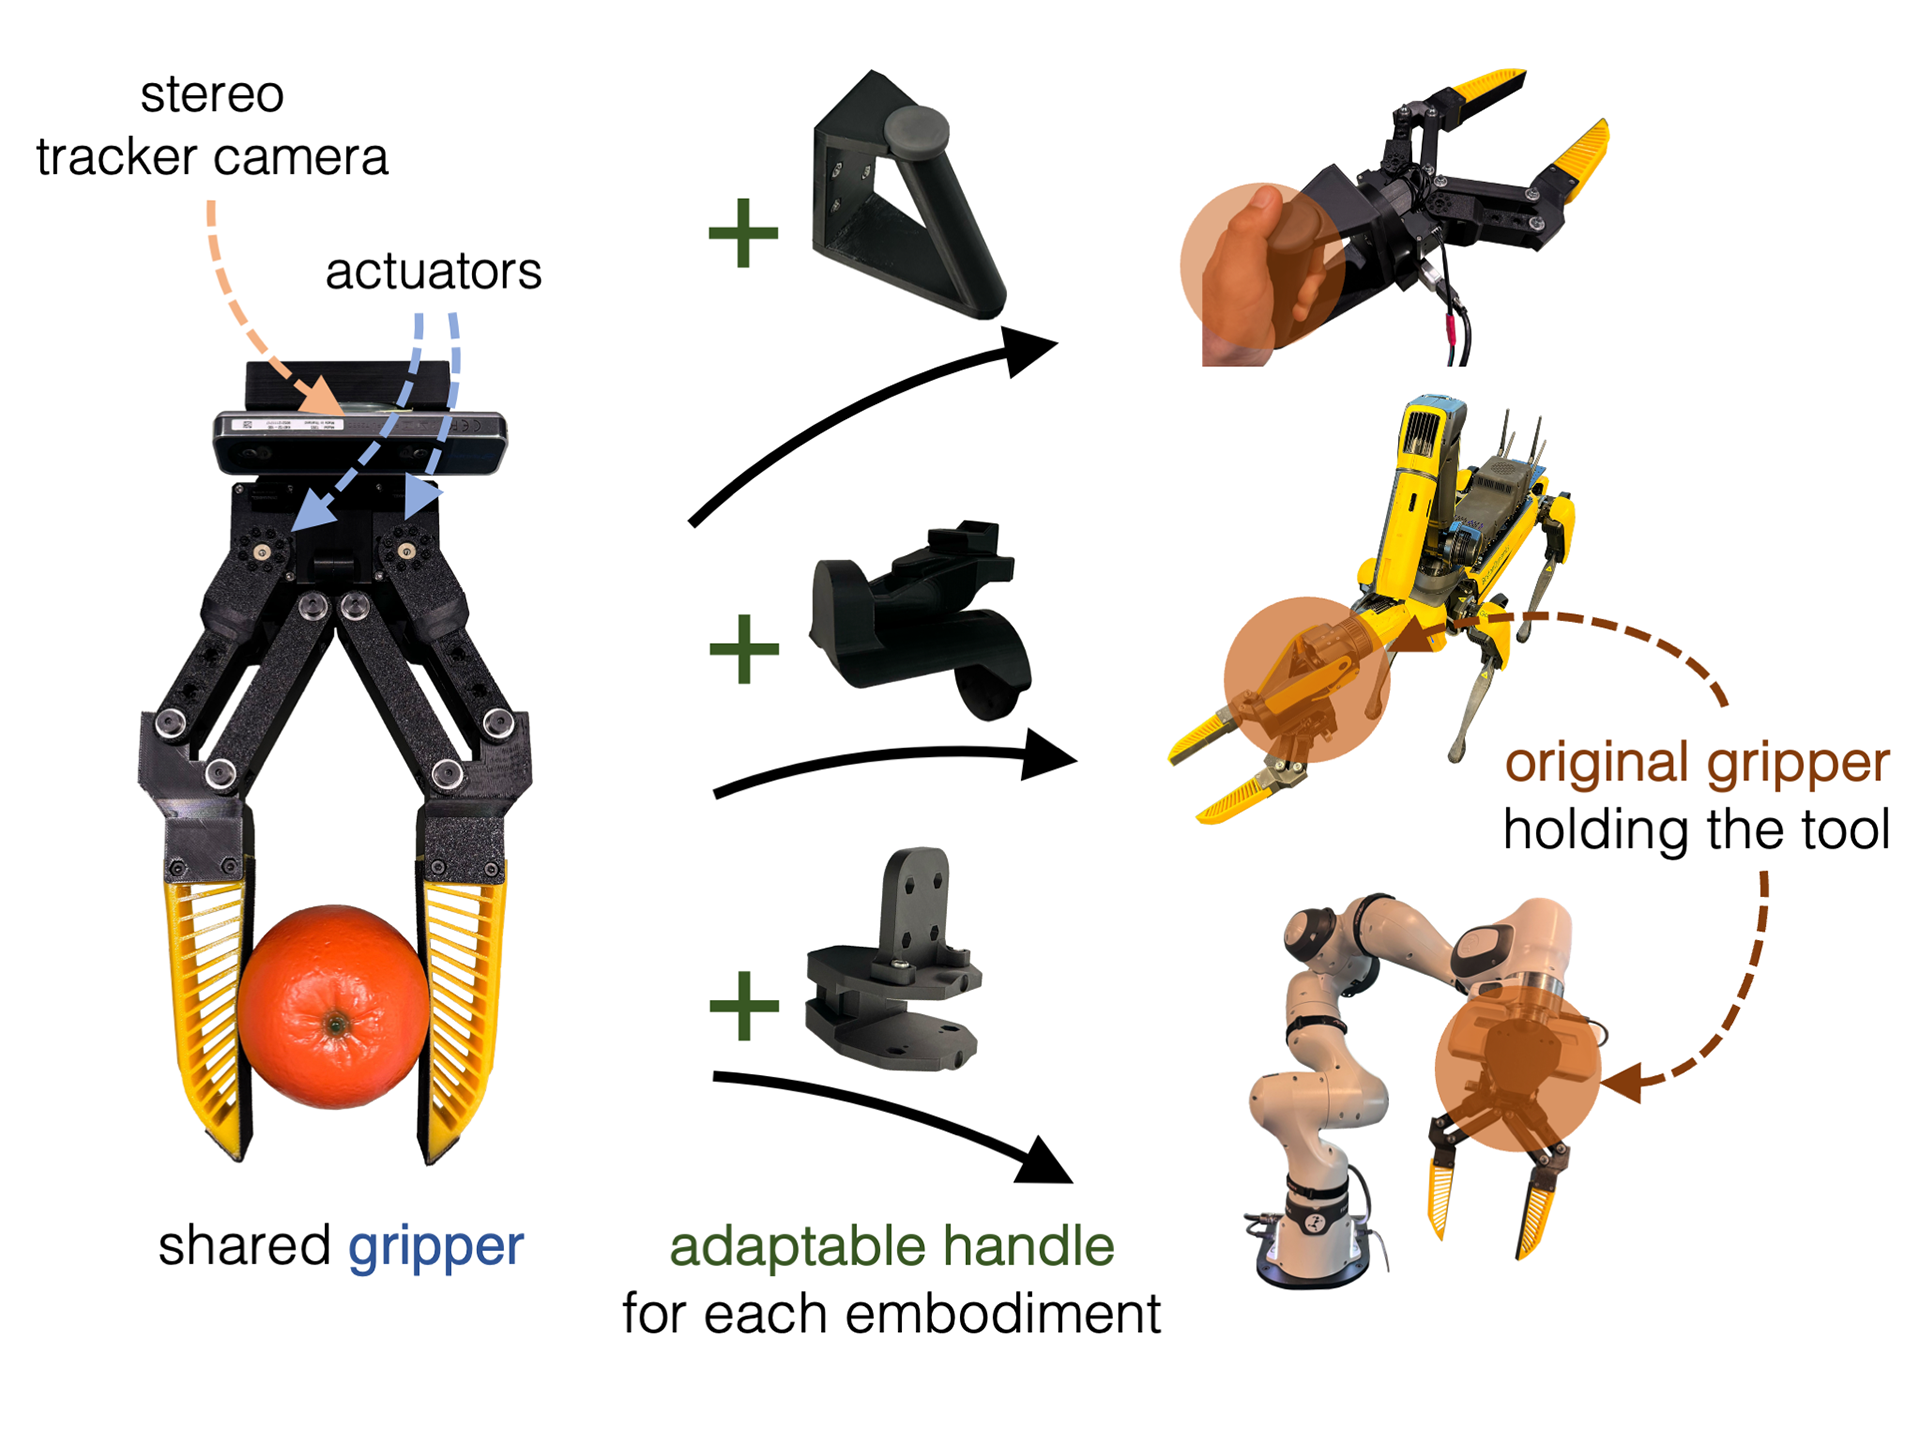
LEGATO
Developed by: The University of Texas at Austin, The AI Institute
휴대형 그리퍼를 중심으로 서로 다른 로봇에 조작 기술을 전달하는 모방학습 프레임워크입니다. 사람이 도구로 수행한 시연을 수집하고 학습한 기술을 다양한 로봇에 적용합니다.
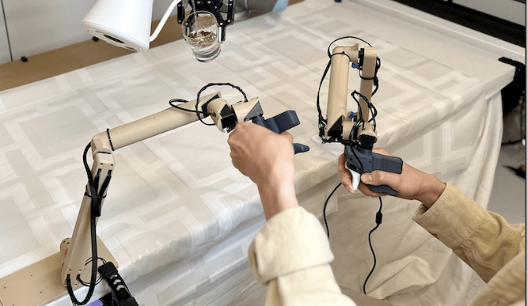
GELLO
Developed by: University of California Berkeley
A General, Low-Cost, and Intuitive Teleoperation Framework for Robot Manipulators
이동형 매니퓰레이터
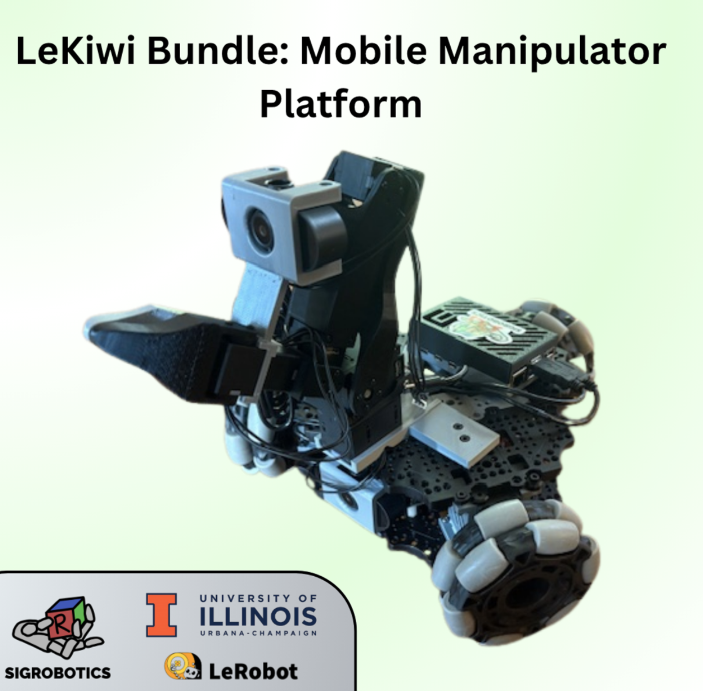
LeKiwi-DYNAMIXEL
Developed by: SIG Robotics team at the University of Illinois Urbana-Champaign
LeKiwi - Low-Cost Mobile Manipulator (DYNAMIXEL Edition)
소셜·생체모방 로봇
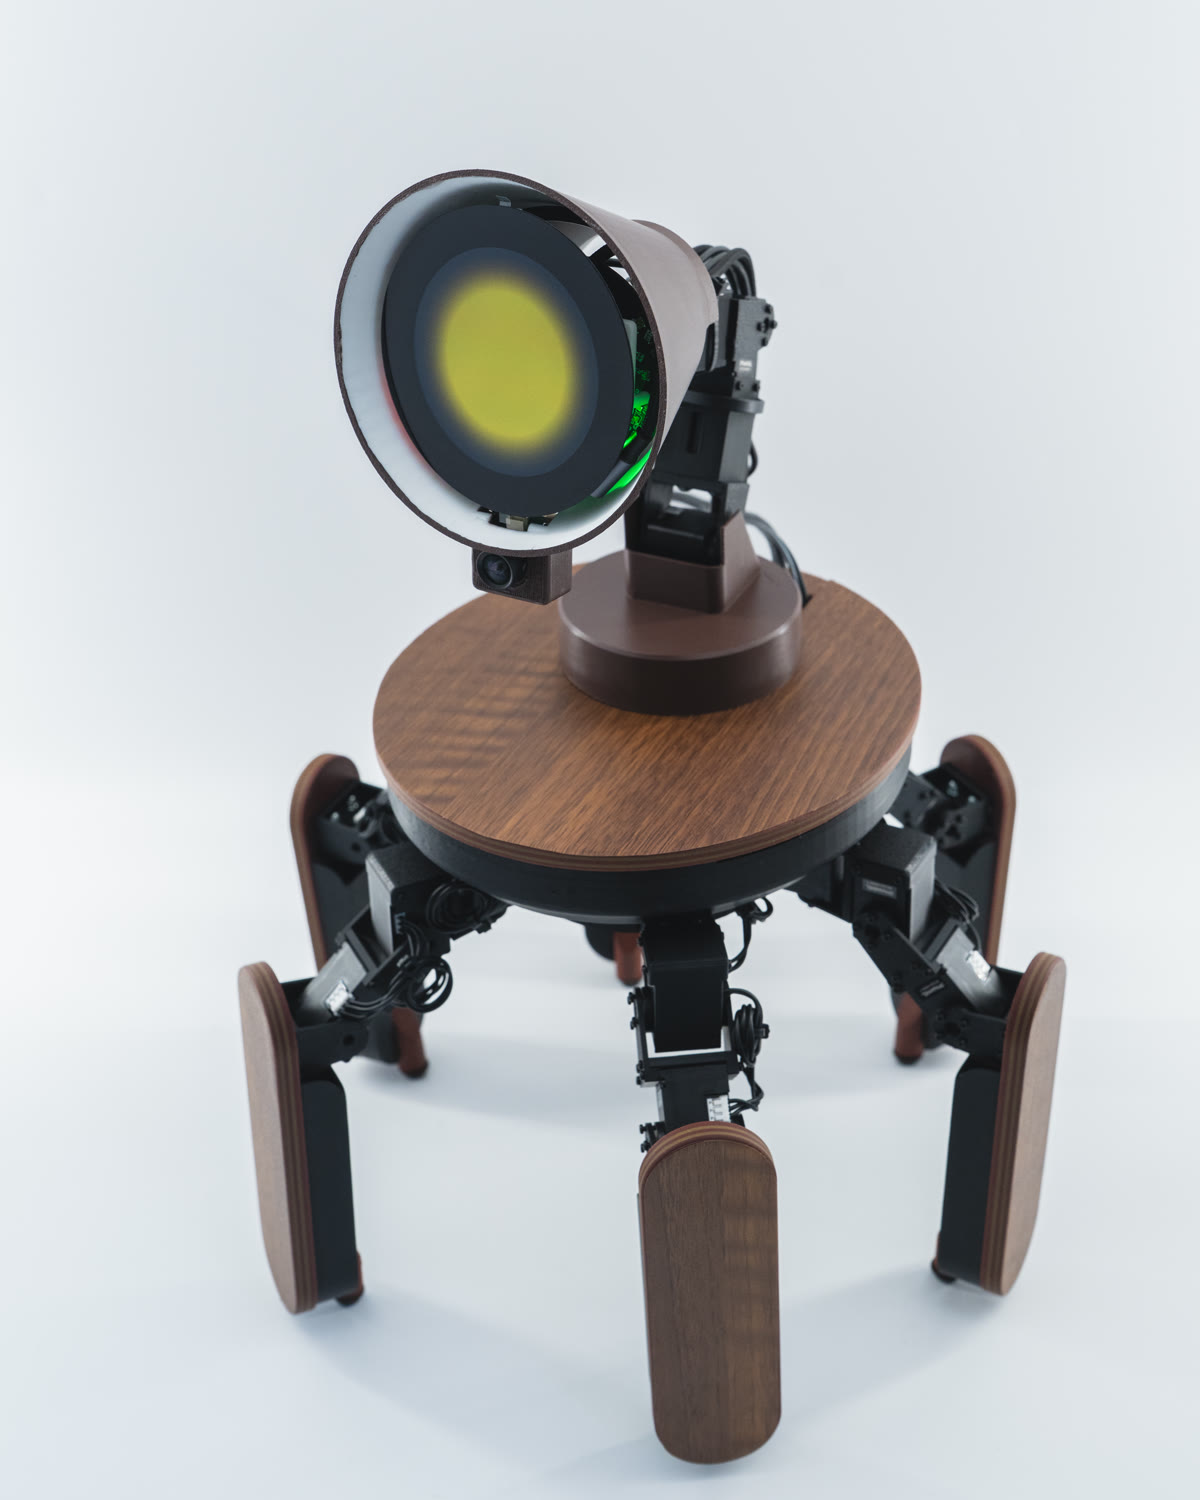
Palmimo DevKit
개발: Jizai Inc.
다리와 목에 DYNAMIXEL XC330-M288-T 액추에이터 21개를 사용하는 6족 탁상형 AI 반려 로봇입니다. 오픈소스 Python SDK로 보행, 제스처, 표정과 상호작용 기능을 AI 에이전트에 연결할 수 있습니다.
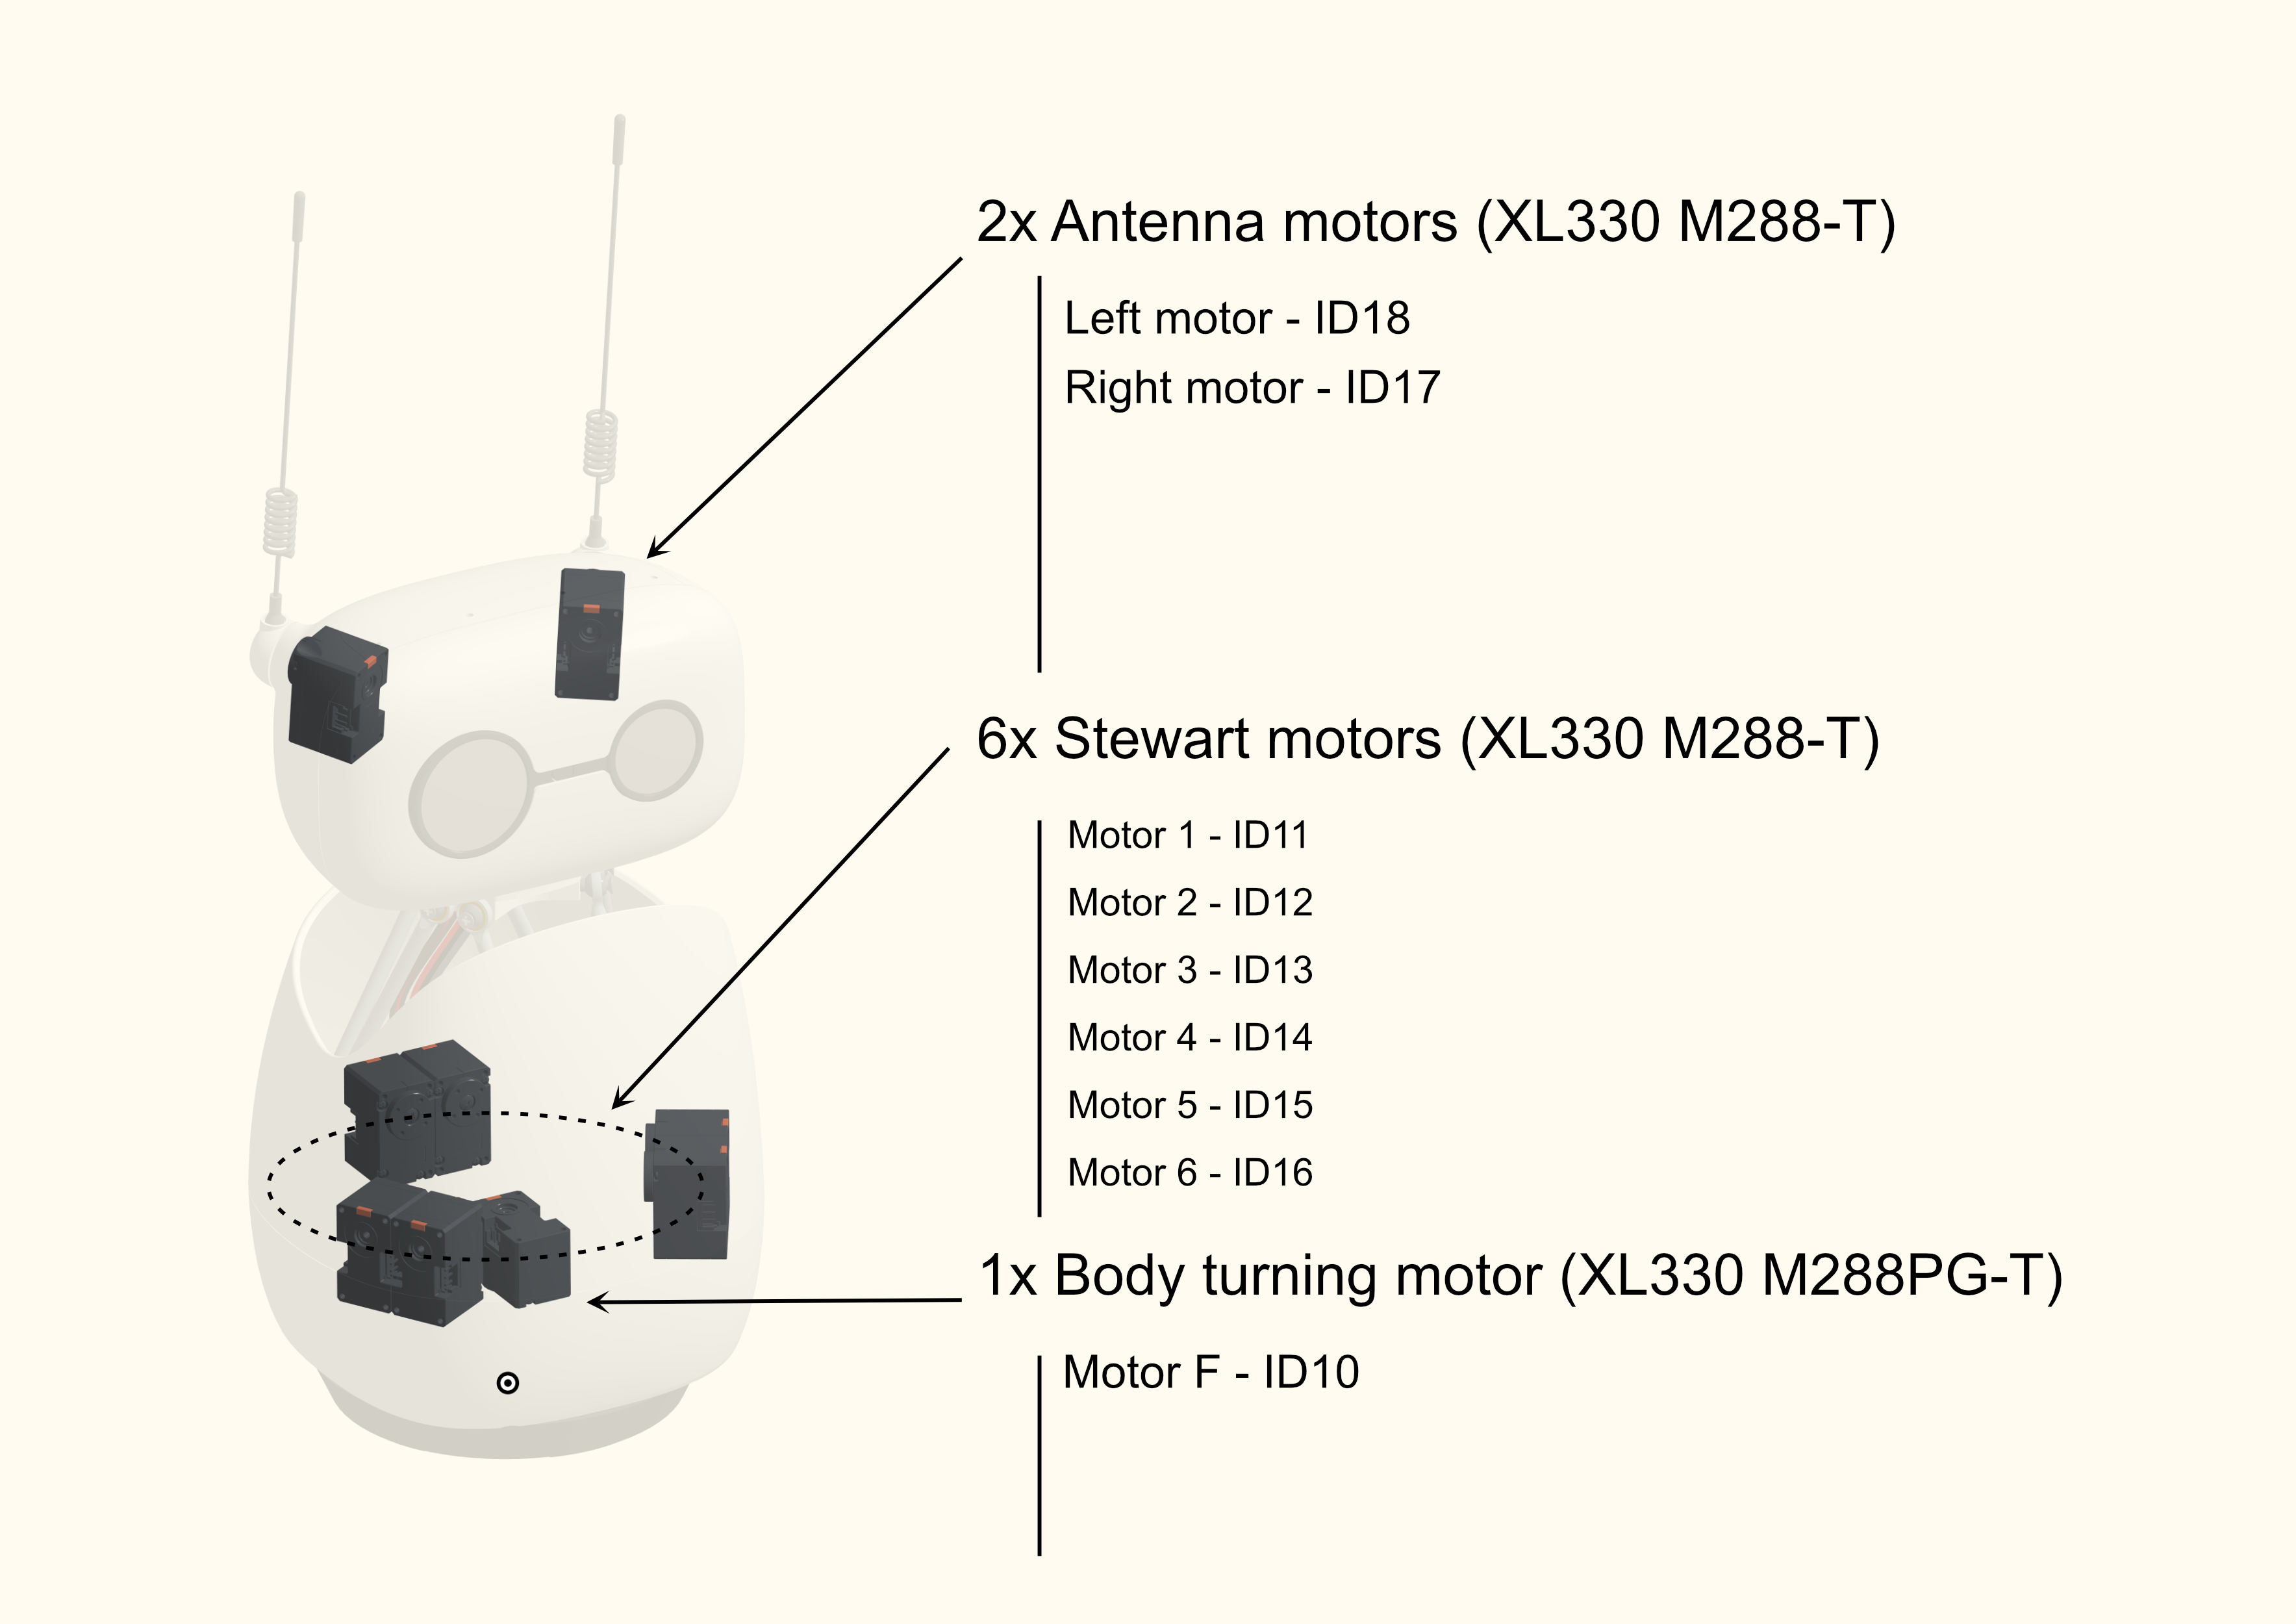
Reachy-Mini
Developed by: Pollen Robotics
Reachy-Mini is a small, agile, and versatile robot designed for research and education in robotics. It uses nine DYNAMIXEL XL330-M288-T actuators.
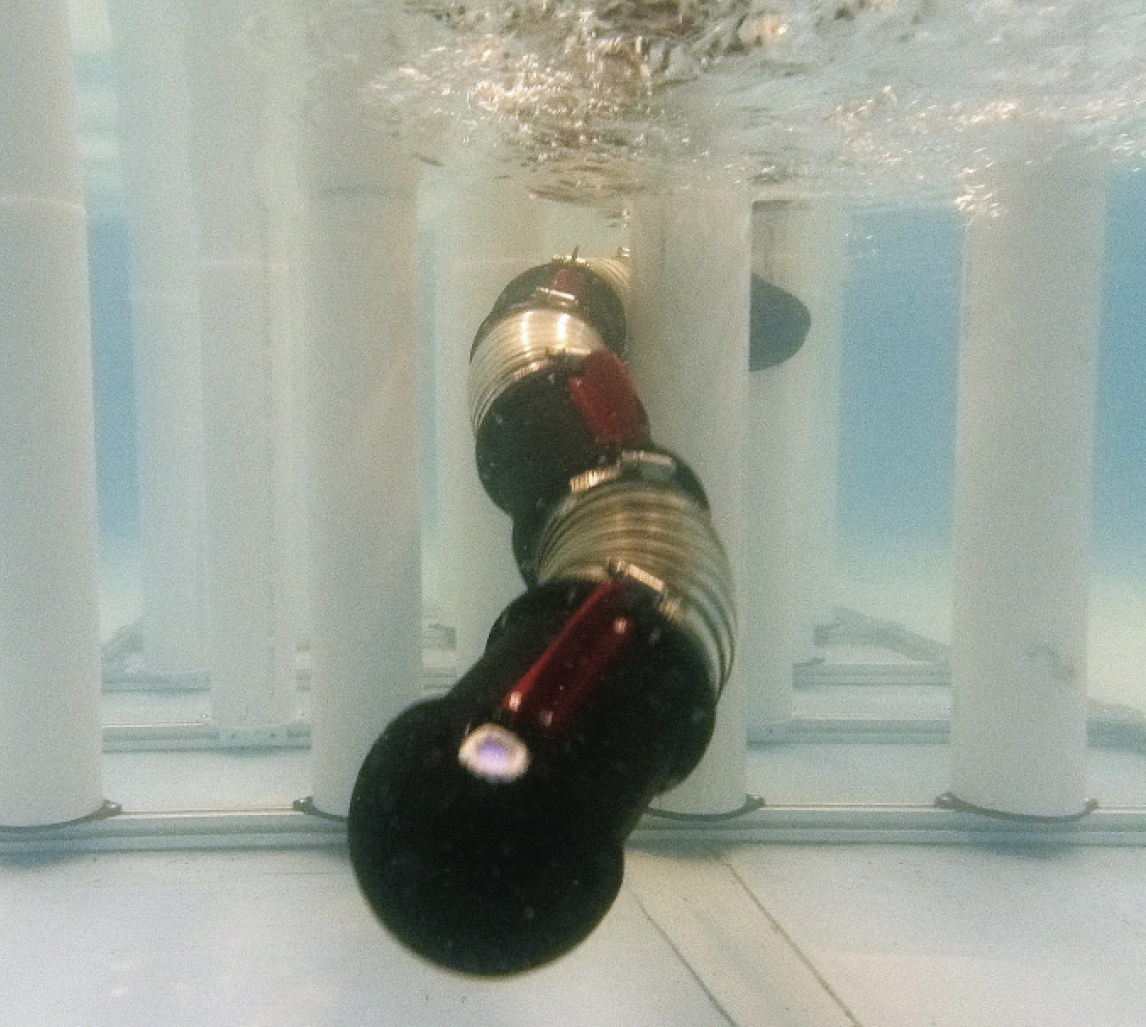
프로젝트 공유하기!
DYNAMIXEL 커뮤니티는 혁신의 허브입니다. DYNAMIXEL 액추에이터를 활용한 오픈소스 프로젝트가 있다면 알려 주세요.
Your Idea, Powered by DYNAMIXEL. 함께 미래를 만들어 갑시다.